GH 灵巧手
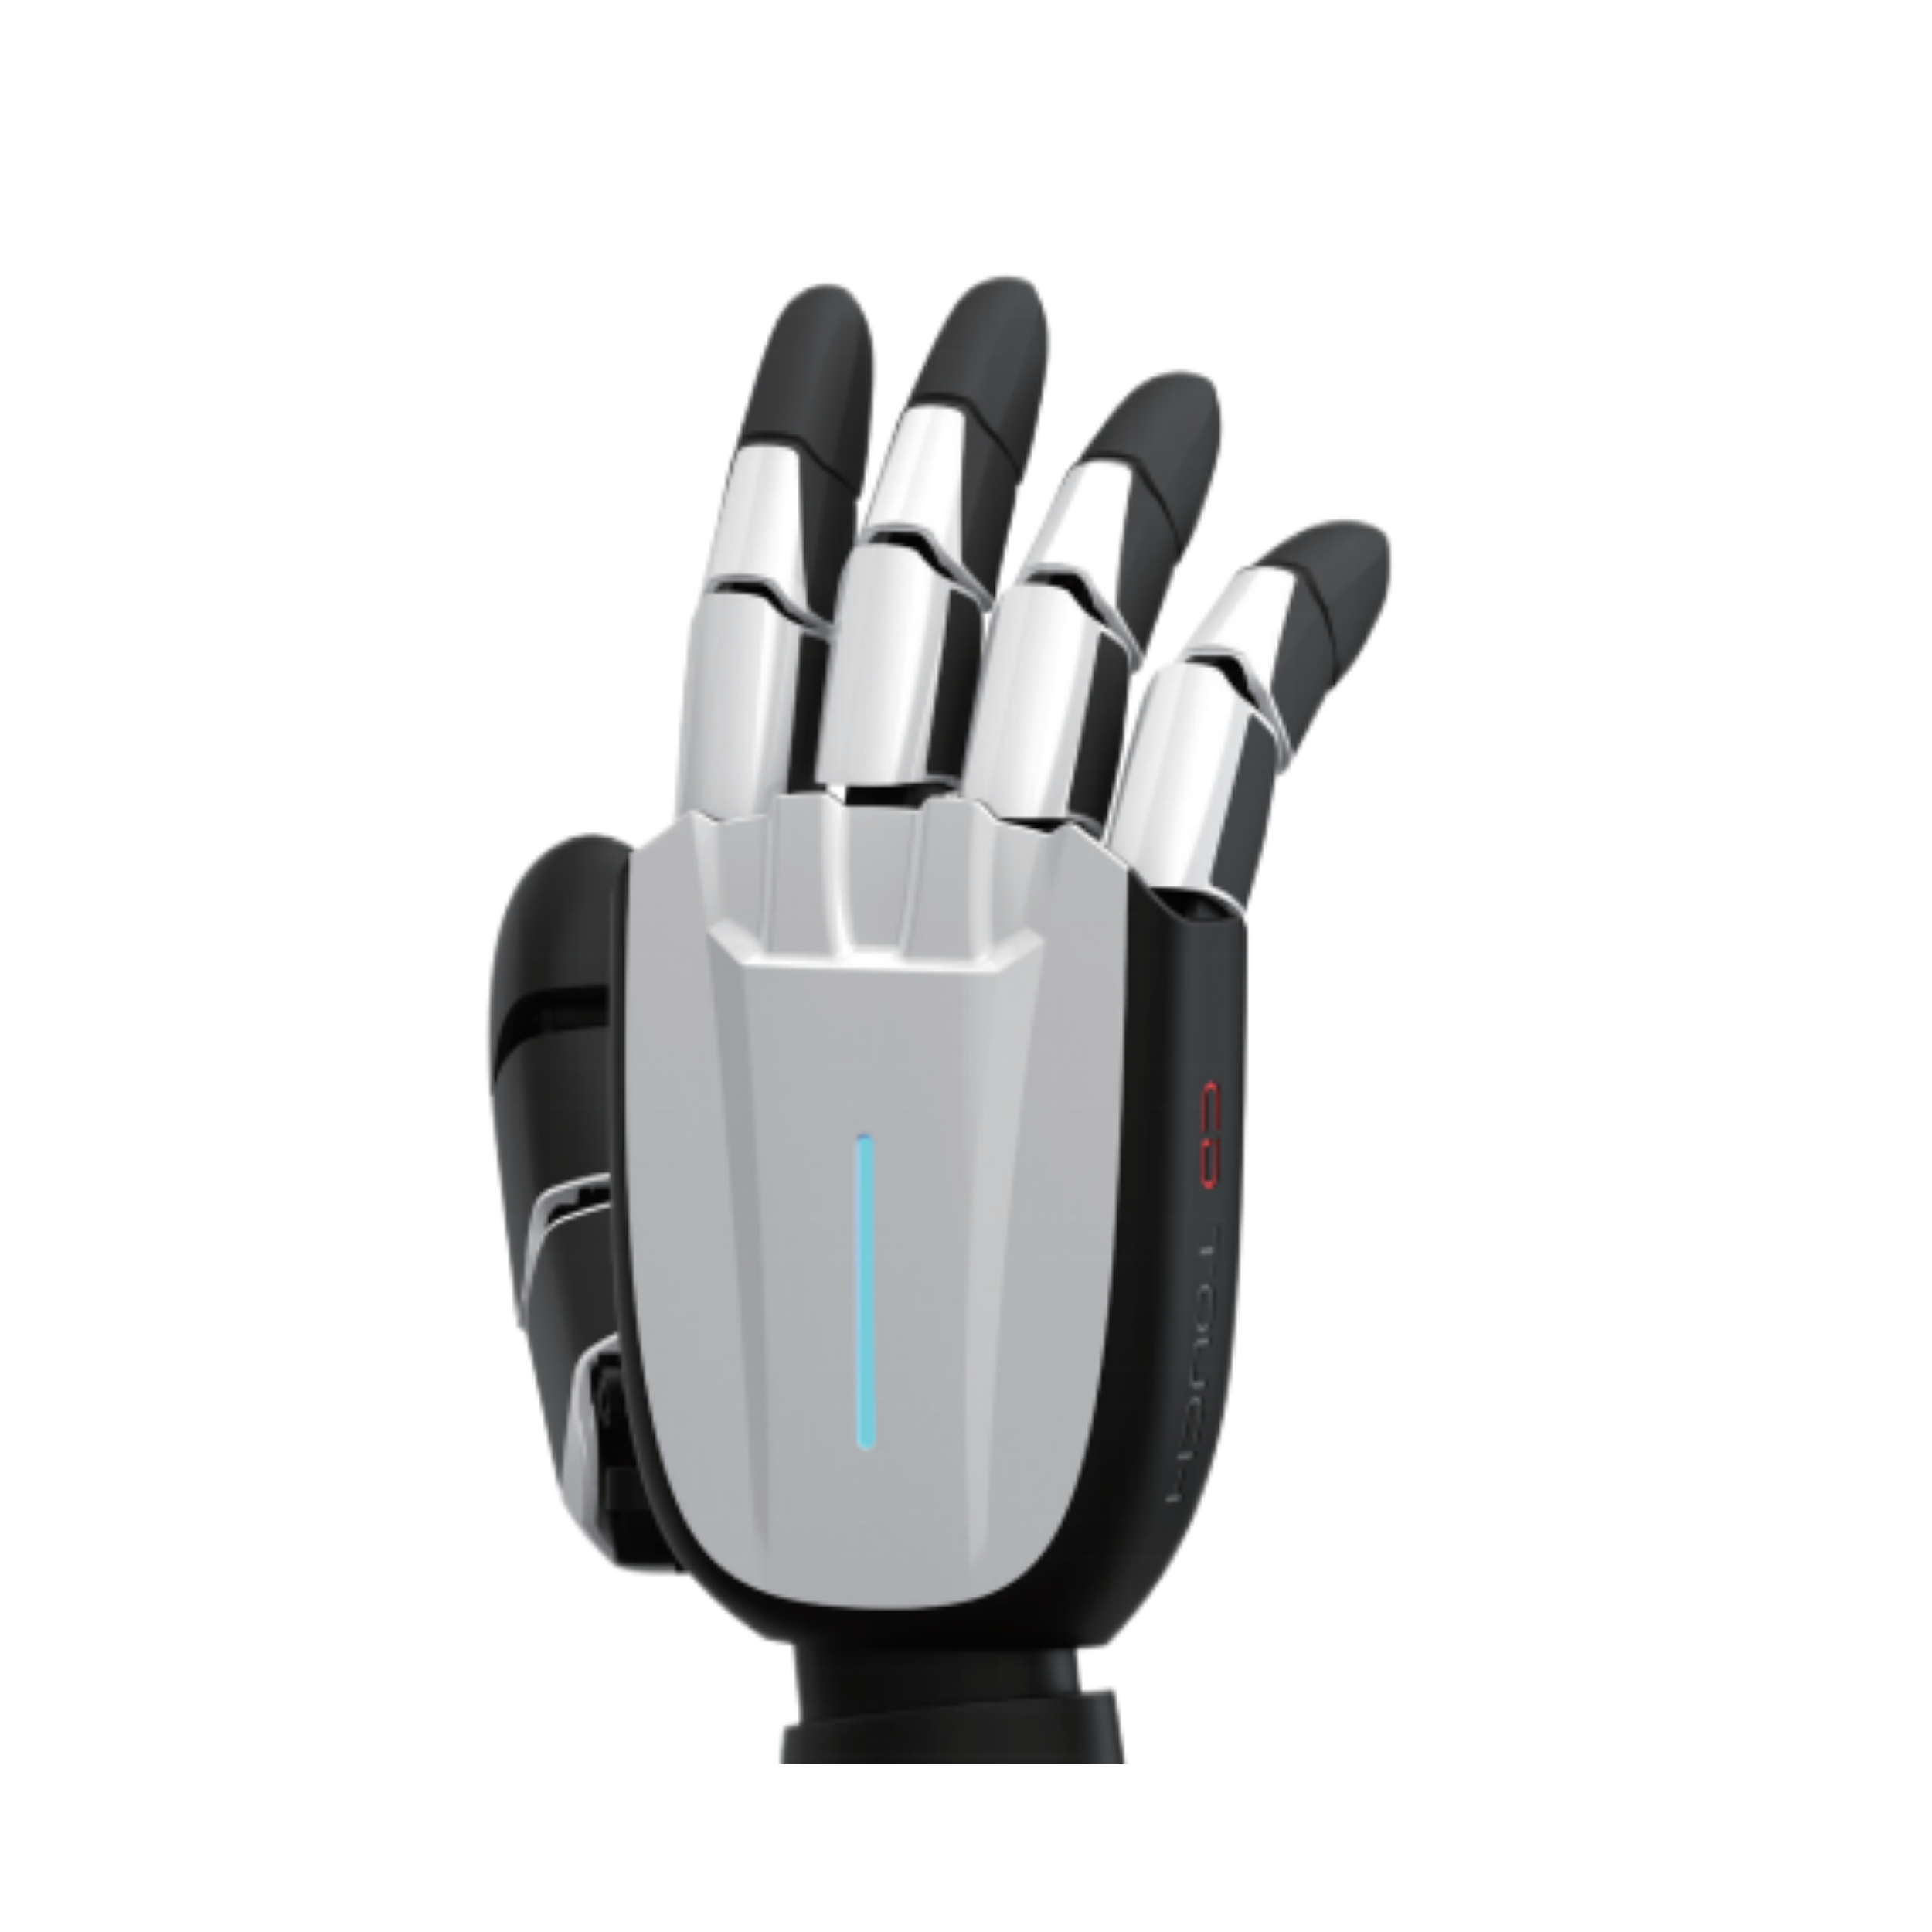
对应 Jodell Jodell 灵巧手系列(型号 CDH-MO-5-16-E0),16 自由度多指灵巧手,整手负载 15kg,科研与服务机器人首选,参数直接引用官网公开数据。
- 16 自由度
- 整手负载 15kg
- 通信 EtherCAT
- 重量 840g
为什么选 GH
16 自由度灵巧结构
拇指可旋转(≤90°)、侧摆与弯曲,四指独立弯曲(≤90°),支持多种拟人抓取姿态。
触觉感知
集成触觉系统,压力范围 50–2000g、触发力 ≥50g、传感器精度 ±5%,支持力觉反馈。
EtherCAT 通信
工业实时总线,响应时间 ≤10ms,拇指弯曲速度 111°/s、四指与侧摆 208°/s。
轻量紧凑
本体仅 840g,尺寸 201.12×150×41.5mm,工作电压 DC 12V–48V,适配多种机械臂。
GH 灵巧手型号参数表
参数直接引用 Jodell 官网公开数据;官网未公布项标注 To be confirmed,不做推测。
| 参数 | CDH-MO-5-16-E0 |
|---|---|
| 自由度 | 16(6 主动,10 被动) |
| 关节数 | 16 |
| 整手负载 | 15kg |
| 拇指最大握力 | 35N |
| 四指最大握力 | 25N |
| 工作电压 | DC 12V – 48V |
| 静态电流 | 0.23A(24V) |
| 最大电流 | 5A(24V) |
| 通讯接口 | EtherCAT |
| 触觉系统 | 支持 |
| 触发力 | ≥50g |
| 压力范围 | 50 – 2000g |
| 传感器精度 | ±5% |
| 响应时间 | ≤10ms |
| 拇指旋转范围 | ≤90° |
| 拇指弯曲角度 | ≤80° |
| 四指弯曲角度 | ≤90° |
| 拇指弯曲速度 | 111°/s |
| 拇指侧摆速度 | 208°/s |
| 四指弯曲速度 | 208°/s |
| 本体重量 | 840g |
| 尺寸 | 201.12 × 150 × 41.5mm |
| 外形尺寸补充 | To be confirmed(官网提供 2D/3D 图纸下载) |
注:以上参数均引用 Jodell 官网公开数据(www.jodell-robotics.com),采集时间 2026-09-08。官网未公布项标注 To be confirmed,不做推测。
什么场景适合 GH
GH 面向”多指灵巧操作”,与标准夹爪互补。
科研与教学
机器人抓取算法、力觉控制、具身智能研究平台。
- 16 自由度 + 触觉反馈,便于算法验证
- EtherCAT 实时控制,接入科研栈
服务机器人
面向人的复杂抓取与操作任务。
- 拟人五指出力抓取(整手 15kg)
- 轻量 840g,适配移动与服务平台
复杂抓取
异形、柔软、易碎或需要多姿态的工件。
- 多指包络抓取,适应非规则外形
- 压力感知避免损伤工件
GH 在哪些场景落地
面向科研与服务机器人的多指操作场景。
科研实验
抓取策略、力控与触觉感知研究,16 自由度提供丰富实验空间。
服务机器人
拟人五指操作,面向生活与公共服务场景的复杂物件抓取。
复杂抓取
异形、柔软、易碎工件的多姿态包络抓取,触觉反馈保护工件。
GH 适配 11 家协作机器人品牌
按品牌提供适配型号、法兰与接线参考、协议部署资料。
GH 常见问题
GH 灵巧手的技术来源是什么?
CobotG GH 灵巧手由核心战略技术合作品牌 Jodell 的智能仿生五指灵巧手 CDH-MO-5-16-E0 提供技术支撑,过渡期页面标注 “Powered by Jodell”,参数直接引用官网公开数据。
16 自由度如何分布?
CDH-MO-5-16-E0 共 16 个自由度(6 主动 + 10 被动),拇指支持旋转(≤90°)、侧摆与弯曲(≤80°),四指独立弯曲(≤90°),可模拟人手完成多种抓取姿态。
GH 的负载能力如何?
整手负载 15kg,拇指最大握力 35N、四指最大握力 25N,工作电压 DC 12V–48V,满足从轻量物件到中等负载工件的多指抓取。
GH 支持哪些通信与控制方式?
采用 EtherCAT 通信,响应时间 ≤10ms;集成触觉系统(压力范围 50–2000g,触发力 ≥50g,传感器精度 ±5%),支持力觉反馈与精细操作。
GH 适合哪些应用场景?
适合科研实验、服务机器人、复杂抓取与具身智能研究等需要多指灵巧操作的场景;具体适配请与工程师确认。