国家级专精特新"小巨人"企业
+86 185-0622-5605
更微小 更精密的运动控制专家

因时机器人
微型伺服电缸与
仿人五指灵巧手

国家级专精特新"小巨人"企业,创立于2016年。专注微小精密运动执行器研发制造,核心元器件全栈自研自产。产品广泛应用于人形机器人、新能源、半导体、3C电子及生物医疗等领域。

0
灵巧手交付(台)
0
授权专利(项)
0
最高定位精度
0
最大推拉力
Core Products

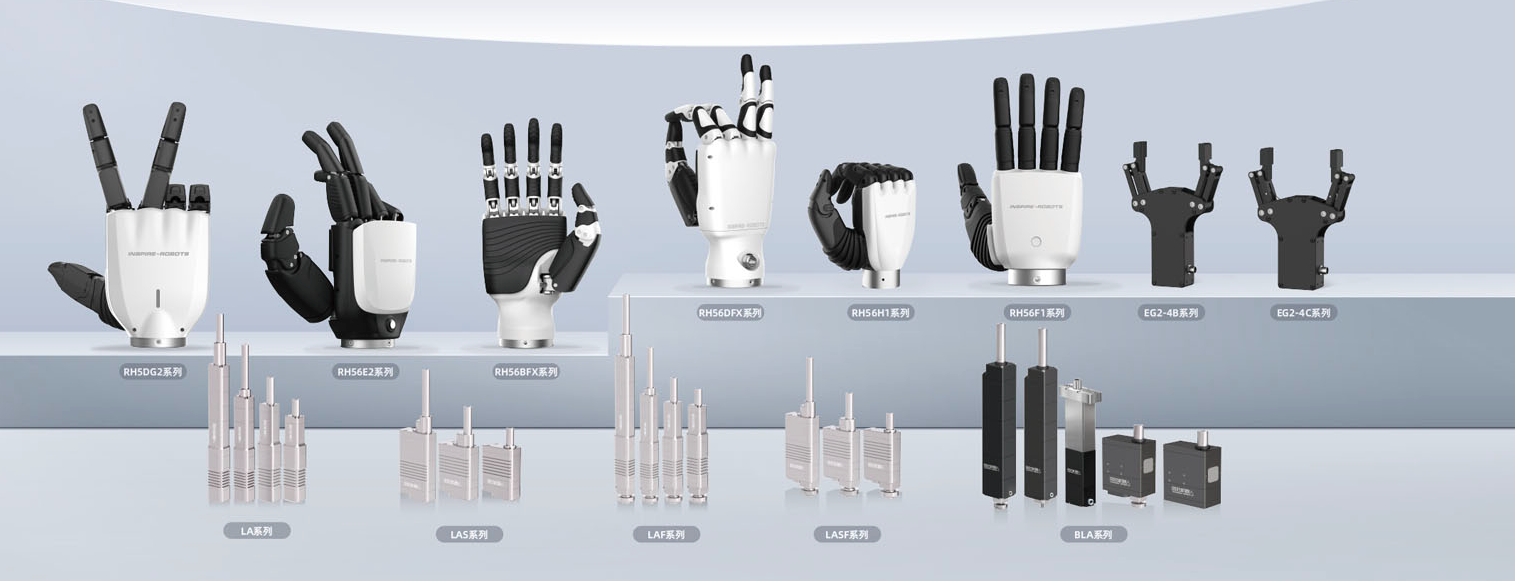
两大核心产品系列

因时机器人旗下几十款产品,所有关键元器件完全自主研发制造,在机器人行业、精密制造业、生物医疗及教育科研领域具有极高应用价值。

Micro Linear Servo Actuator

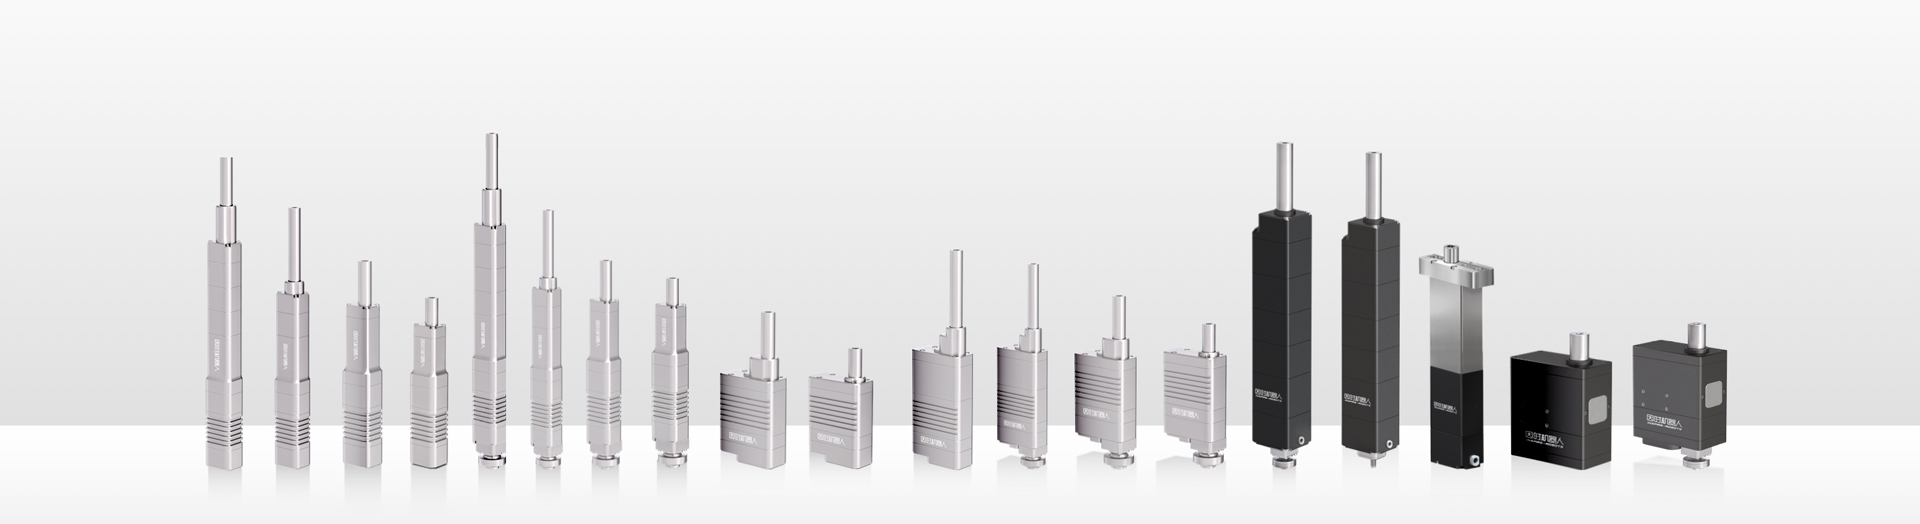
微型伺服电缸

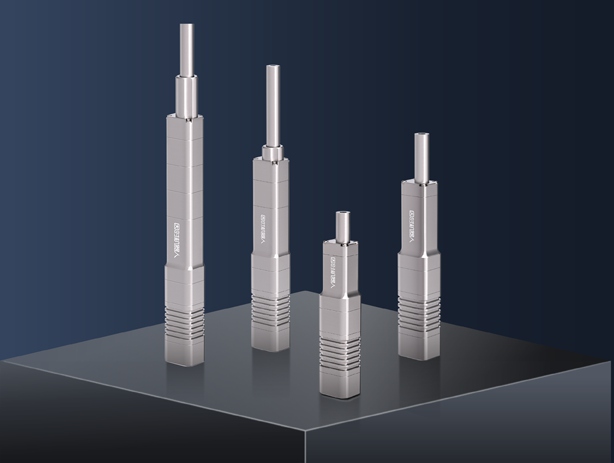
一种小型一体化直线伺服系统,内部集成空心杯电机、精密行星减速器、传感器、精密螺杆机构及闭环控制系统。具有体积小、精度高、负载大等技术特点,可实现行程范围内任意位置精确伺服控制。内置绝对位置传感器,断电后不丢失位置信息,无需归零操作。

体积小
截面最窄12mm
精度高
最高±2μm
力控制
实时推拉力检测
驱控一体化
内置驱动器
功率密度大
21g输出70N
绝对位置
断电无需归零
LA

LA系列

同轴心细长型

电机和丝杆机构旋转中心在一条直线上。整体构型呈细长形,截面尺寸小,产品重量轻。可精准实现速度、位置控制。

LA10 LA16 LA30 LA50
LAS

LAS系列

平行轴扁平型

电机和丝杆机构的旋转中心平行布置。整体呈扁平状,伸缩方向尺寸更短,产品重量轻。适用于安装空间受限的场景。

LAS10 LAS16 LAS30
LAF

LAF系列

力控细长型

在LA系列基础上增加了力传感器,能够对推杆受力情况进行实时检测并实现推拉力控制。力传感器分辨率1N,检测范围±100N。

LAF10 LAF16 LAF30 LAF50
LASF

LASF系列

力控扁平型

在LAS系列基础上增加了力传感器,兼具短尺寸与力控能力。能够对推杆受力情况进行实时检测并实现推拉力控制,适用于空间受限且需要力控的场景。

LASF10 LASF16 LASF30
BLA

BLA系列

工业高精度型

内部采用空心杯无刷电机和行星滚柱丝杠,驱控控制系统包括FOC控制算法,具有电流、速度、位置和推拉力四个闭环控制。产品精度更高(±0.002mm)、推拉力更大(最高400N)、寿命更长(百万次以上)。

BLAC05 BLAS10 BLASF10 BLAC30 BLACF30

微型伺服电缸核心参数对照表

数据来源:因时机器人微型伺服电缸选型手册 V18

系列 型号 行程(mm) 重量(g) 重复定位精度 最大推拉力 堵转推拉力 空载速度 满载速度 工作电压 力传感器
LALA101021±0.02mm70N100N18-70mm/s8-36mm/sDC8V±10%-
LA161623±0.03mm70N100N18-70mm/s8-36mm/sDC8V±10%-
LA303030±0.06mm50N80N17mm/s8mm/sDC8V±10%-
LA505042±0.1mm50N80N17mm/s8mm/sDC8V±10%-
LASLAS101024±0.02mm105N150N13-62mm/s4-39mm/sDC8V±10%-
LAS161627±0.03mm105N150N13-62mm/s4-39mm/sDC8V±10%-
LAS303035±0.06mm80N110N13mm/s6mm/sDC8V±10%-
LAFLAF101029±0.02mm70N100N18-70mm/s8-36mm/sDC8V±10%±100N / 1N
LAF161633±0.03mm70N100N18-70mm/s8-36mm/sDC8V±10%±100N / 1N
LAF303038±0.06mm50N80N17mm/s8mm/sDC8V±10%±100N / 1N
LAF505050±0.1mm50N80N17mm/s8mm/sDC8V±10%±100N / 1N
LASFLASF101032±0.02mm105N150N13-62mm/s4-39mm/sDC8V±10%±100N / 1N
LASF161636±0.03mm105N150N13-62mm/s4-39mm/sDC8V±10%±100N / 1N
LASF303044±0.06mm80N110N13mm/s6mm/sDC8V±10%±100N / 1N
BLABLAC05-C1625160±0.002mm250N300N2.4mm/s2mm/sDC12V±10%-
BLAS10-C1521087±0.01mm150N200N8mm/s5mm/sDC12V±10%-
BLASF10-C1421093±0.01mm150N200N8mm/s5mm/sDC12V±10%±200N / 1N
BLAC30-C13230113±0.01mm120N150N32mm/s16mm/sDC12V±10%-
BLACF30-C14230112±0.01mm120N150N32mm/s16mm/sDC12V±10%±200N / 1N

注:LA/LAS/LAF/LASF系列电气接口支持LVTTL串口(D型)和PWM(P型);BLA系列支持RS485。工作温度-10℃~+60℃,IP等级IP40,具备过热、过流保护。完整选型请咨询:+86 185-0622-5605

The Dexterous Hands

仿人五指灵巧手

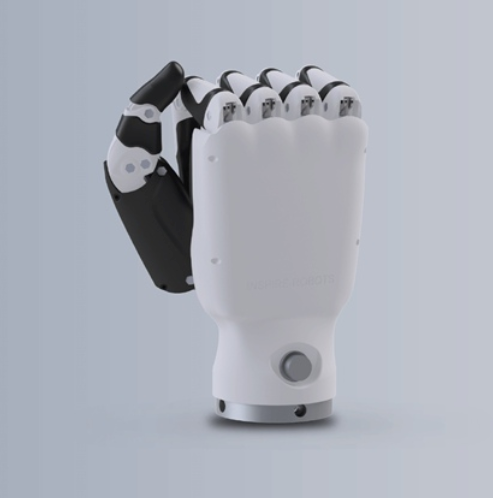
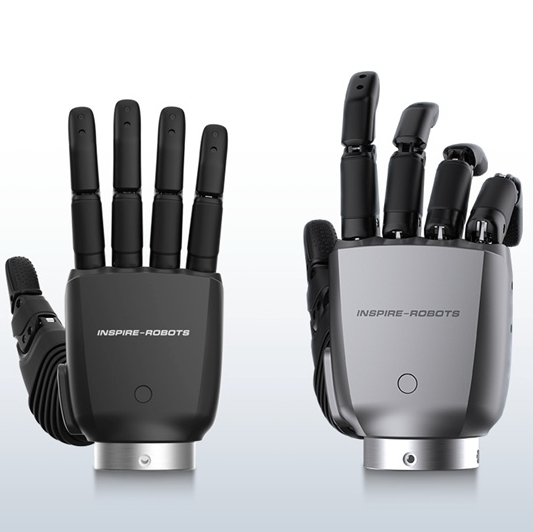
采用创新型直线驱动设计,内部集成6个力控微型伺服电缸。单手具有6个主动自由度和12个运动关节,外形美观且高度仿真,结合力位混合控制算法,具有亚毫米级定位精度和数千克的负载能力。能够模拟人手做出弹琴、泡茶、猜拳等复杂动作和精准抓取。支持ROS,掉电自锁。

因时机器人仿人五指灵巧手RH56系列产品展示 - 6自由度12关节力位混合控制
6
主动自由度
12
运动关节
±0.2mm
定位精度
15N
拇指握力

核心技术架构

6
主动自由度
12
运动关节
6
力控电缸
±0.2
mm定位精度

力位混合控制:每指集成力传感器,可设置力控阈值,适配不同硬度物体抓取,鸡蛋、草莓无损抓取

掉电自锁:抓取后无需持续供电,安全节能,断电后保持抓取状态

模块化设计:核心部件微型伺服电缸可独立更换,显著降低维护成本

多接口支持:RS232/RS485/CAN,高端型号支持EtherCAT/ModbusTCP/CAN FD,提供ROS插件

应用领域

人形机器人
末端执行器标准配置
🏭
工业自动化
不规则物体抓取分拣
🔬
教育科研
高校实验室、AI训练
🦾
假肢康复
医疗假肢、外骨骼
🏪
无人零售
无人实验室、服务机器人

RH56灵巧手型号参数对比

数据来源:因时机器人企业介绍及产品手册

参数项 RH56BFX(速度型) RH56DFX(力量型) RH56E2(触觉型) RH56DFTP(全触觉) RH56F1(旗舰型)
定位钢琴手/速度型主力款/力量型触觉感知型全触觉覆盖新一代旗舰
控制接口RS485RS485RS485/CAN/ModbusTCPEtherCAT+RS485+CANEtherCAT/CAN FD
自由度66666
关节数1212121212
重量540g540g790g±10g~600g620g±10g
工作电压DC24V±10%DC24V±10%DC24V±10%DC24V~48VDC14V~48V
重复定位精度±0.2mm±0.2mm±0.2mm±0.2mm±0.2mm
拇指最大抓握力6N15N30N≥15N≥15N
四指最大抓握力4N10N28N≥10N≥10N
抓握力分辨率0.5N0.5N±0.05N0.1N0.1N
四指弯曲速度570°/s260°/s>200°/s>107°/s175°/s
触觉传感器6力传感器6力传感器17点触觉阵列指尖+指腹+手掌24传感器融合
适用场景弹钢琴、猜拳、手势交互、舞蹈机器人抓取、假肢、工业自动化接触感知操作、AI数据采集感知研究、数据采集高可靠量产、人形整机

注:所有型号均提供左右手成对供应,标准手腕法兰Ø38/Ø50mm。支持ROS插件、Python Demo、URDF模型及3D文件。兼容Unitree、UR、Kinova、xArm、Franka等主流机器人平台。选型咨询:+86 185-0622-5605

Solutions

行业解决方案

因时机器人微型伺服电缸与灵巧手已在多个行业实现规模化应用,为客户提供从核心部件到完整解决方案的专业支持。

⚡
New Energy
新能源锂电

闭环涂布调节方案

微型伺服电缸替代传统千分头,截面最窄12mm,精度±2μm,负载最大400N。T块最窄12mm间距布置,降低COV值,提升A品率。

了解详情 →
因时机器人产品在人形机器人领域应用
Humanoid Robot
人形机器人

线性关节与灵巧手

微型伺服电缸作为手指/臂/腿/颈/腰部线性关节,体积小功率密度高,具备力控功能。灵巧手作为标准末端执行器,断电自锁功耗低。

了解详情 →
🏥
Biomedical
生物医疗

微创手术器械方案

一体化直线伺服系统,体积小精度高带力控制。应用于侵入式射频美容仪、吻合器、微针、多通道移液器、电子注射器、IVD体外诊断。

了解详情 →
💻
3C & Semi
3C与半导体

"气改电"工艺升级

BLA系列适用于工装治具、晶圆搬运、线路板焊接测试、微流控阀。测试、热熔、压入、保压定型工艺,柔性接触无冲击,恒力保压精确输出。

了解详情 →
🎓
Education
教育科研

科研与教学方案

支持ROS,提供ROS插件、Python Demo、URDF模型及3D文件。触觉型号支持接触感知数据采集,兼容MANUS数据手套遥操作。

了解详情 →
🏭
Industrial
工业自动化

精密装配与检测

伺服电动夹爪EG2系列驱控一体化,精确位置和力控制,断电自锁。用于自动化产线上下料、分拣、装配、无人零售、自动化厨房及服务机器人。

了解详情 →
Applications

六大应用领域

产品已广泛应用于多个高精密行业,服务上千家企业、高校和科研院所,客户覆盖中国大陆、美国、日本、韩国、新加坡等多个国家和地区。

人形机器人

灵巧手标准末端执行器,线性关节核心部件。客户:宇树科技、智元机器人、银河通用、优必选、Agility Robotics

⚡

新能源

锂电闭环涂布、电池检测、极耳焊接。客户:宁德时代、比亚迪、大成精密、上川精密、精诚时代

🔬

精密制造

3C电子装备、半导体装备、光学装备、3D打印、精密仪器。客户:苹果、三菱、芯源、ALT

🏥

医疗美容

微创手术器械、医美器械、IVD体外诊断、康复器械/外骨骼。客户:联影医疗、天智航、微创医疗

🎓

教育科研

高校实验室、AI训练数据采集、机器人教学。客户:清华大学、上海交通大学、UCL、NUS

✈️

航空航天

无人机、载人飞行器、直升机、航模等航空航天设备的精密运动控制。

Why Inspire Robots

为什么选择因时机器人

十年深耕微型精密运动控制领域,从核心元器件到完整产品全栈自研自产。

🔧

全栈自研自产

突破微型减速器、微型丝杠(梯形/滚珠/行星滚柱)、传感器、驱控系统等核心上游元器件设计及工艺,所有关键元器件完全自主研发制造。

🏆

国家级资质认证

国家级专精特新"小巨人"企业、国家高新技术企业。ISO9001质量管理体系、CE、ROHS、FCC等多项国际标准认证。

📈

万台级量产验证

2025年灵巧手交付量突破10000台,全球唯一灵巧手交付超万台企业。微型伺服电缸累计销售超10万台,常熟智造基地年产能3-5万台。

🤝

头部客户认可

进入宇树、智元、银河通用、宁德时代、比亚迪、苹果、英伟达、谷歌、科大讯飞、腾讯、小米等头部企业供应链。

📦

完整产品矩阵

微型伺服电缸5大系列(LA/LAS/LAF/LASF/BLA)+ 灵巧手5大型号(BFX/DFX/E2/DFTP/F1)+ 伺服电动夹爪(EG2系列)。

🎯

专业技术支持

研发团队来自北航、上海交大、北科大机器人研究所。提供选型咨询、技术培训、定制化开发及售后维修,模块化设计降低维护成本。

Milestones

发展历程

从2016年创立至今,因时机器人始终专注微型精密运动控制领域,不断突破技术边界。

2016
公司创立

北京因时机器人科技有限公司成立,专注微小精密运动执行器研发。

2018
中国机器人十大科技进展

微型伺服电缸获评"中国机器人十大科技进展"。

2020
灵巧手商业化量产

中国首款商业化量产五指灵巧手诞生,开始规模化交付。

2021
电缸销售破万台

微型伺服电缸累计销售突破10000台,进入新能源、3C等行业。

2023
北京市专精特新

获评北京市"专精特新"中小企业,B轮融资完成。

2024
灵巧手交付近2000台

灵巧手年交付近2000台,B2轮融资完成,进入人形机器人头部供应链。

2025
国家级小巨人 + 万台交付

获评国家级专精特新"小巨人"企业,灵巧手年交付突破10000台,常熟智造基地投产。

2026
央视春晚 + C+轮融资

灵巧手登上央视春晚舞台,完成C+轮融资,持续引领人形机器人末端执行器发展。

合作伙伴与客户

产品已进入全球数百家头部企业供应链

宇树科技 智元机器人 银河通用 优必选 宁德时代 比亚迪 科大讯飞 腾讯 小米 苹果 英伟达 谷歌 联影医疗 微创医疗 清华大学 上海交通大学 遨博智能 Agility Robotics
FAQ

常见问题

关于因时机器人产品的常见问题解答,如需更多信息请致电 +86 185-0622-5605

因时机器人微型伺服电缸有哪些系列?如何选型? +

因时机器人微型伺服电缸共五大系列:LA系列(同轴心细长型,截面小重量轻)、LAS系列(平行轴扁平型,伸缩尺寸短)、LAF系列(LA+力传感器,实时推拉力控制)、LASF系列(LAS+力传感器)、BLA系列(空心杯无刷电机+行星滚柱丝杠,四闭环控制,精度±2μm,推力400N,长寿命)。选型需根据安装空间、行程、推力、精度、是否需要力控、通讯接口等因素综合判断,可致电 +86 185-0622-5605 获取专业选型建议。

灵巧手RH56DFX和RH56BFX有什么区别? +

RH56BFX为速度型(钢琴手),四指弯曲速度570°/s,拇指抓握力6N,适用于弹钢琴、猜拳、手势交互等场景;RH56DFX为力量型(主力款),拇指指尖抓握力15N,四指10N,四指弯曲速度260°/s,适用于机器人或假肢的抓取操作。两者均为6自由度12关节,540g,±0.2mm精度,RS485接口,支持ROS。

微型伺服电缸的重复定位精度是多少? +

因时机器人微型伺服电缸不同系列精度不同:LA/LAS/LAF/LASF系列为±0.02mm~±0.1mm(依行程不同,行程越短精度越高);BLA工业高精度系列为±0.002mm(即2μm,约头发丝直径的1/30)~±0.01mm。其中BLAC05型号精度达±0.002mm,适用于新能源锂电闭环涂布等超高精度场景。

灵巧手支持哪些通讯接口和开发平台? +

因时机器人灵巧手支持RS232、RS485、CAN通讯接口,高端型号(RH56E2、RH56DFTP、RH56F1)还支持ModbusTCP、EtherCAT、CAN FD。支持ROS操作系统,可提供ROS插件,同时提供Python Demo、URDF模型、3D文件等开发资源,兼容Unitree、UR、Kinova、xArm、Franka等主流机器人平台,支持MANUS数据手套遥操作。

灵巧手的最大抓握力是多少?能否抓取易碎物品? +

因时机器人灵巧手不同型号抓握力不同:RH56BFX拇指6N/四指4N,RH56DFX拇指15N(1.5kg)/四指10N(1kg),RH56E2拇指30N/四指28N。每指集成力传感器,力分辨率0.5N(高端型号0.05N),结合力位混合控制算法,可通过设置力控阈值实现对鸡蛋、草莓等易碎物品的无损抓取。具备掉电自锁功能,抓取后无需持续供电。

因时机器人产品的交期和售后服务如何? +

因时机器人在北京、苏州、深圳、常熟设有研发和制造基地,2025年灵巧手交付量突破10000台,2026年常熟智造基地投产后年产能达3-5万台。标准型号产品通常有现货或短交期,定制型号需根据具体需求确认。提供专业技术支持、选型咨询、产品培训及售后维修服务,灵巧手采用模块化设计,核心部件(微型伺服电缸)可独立更换,显著降低维护成本。咨询热线:+86 185-0622-5605。

Get a Quote

获取因时机器人产品报价与技术方案

专业团队为您提供选型咨询、技术支持与定制化解决方案。无论是微型伺服电缸、灵巧手还是伺服电动夹爪,我们都能为您匹配最适合的产品。

销售热线
+86 185-0622-5605
商务邮箱
总部地址
北京市石景山区杨庄大街69号创新工场A3-4

在线咨询表单

提交后我们将在1个工作日内与您联系,或直接拨打 +86 185-0622-5605