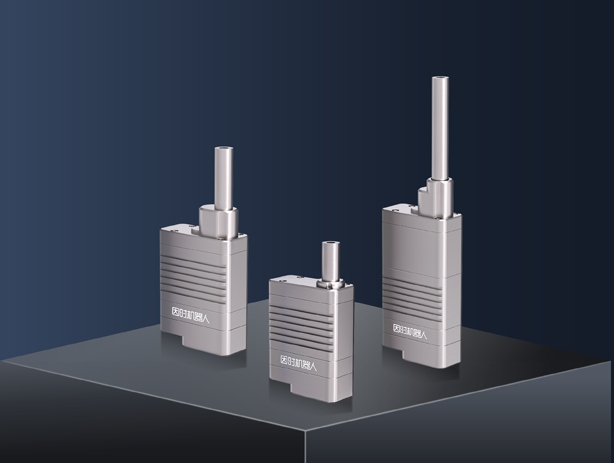
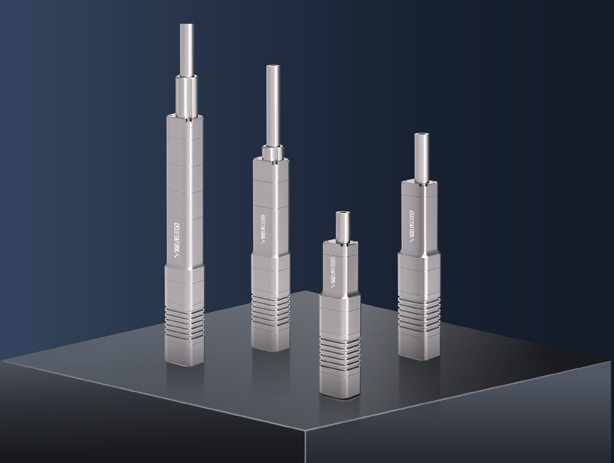
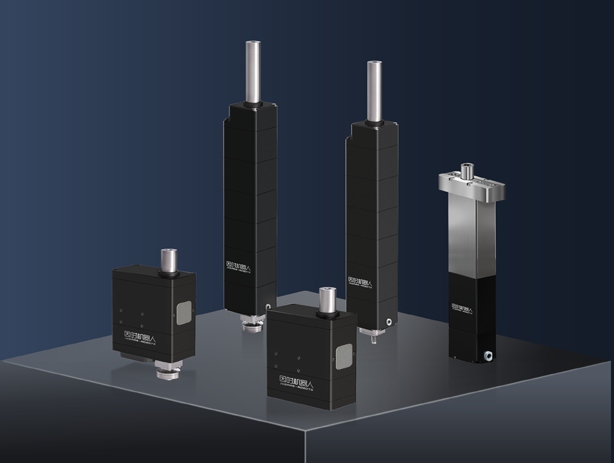
Micro Linear Servo Actuator
RH56E2系列
触觉型灵巧手
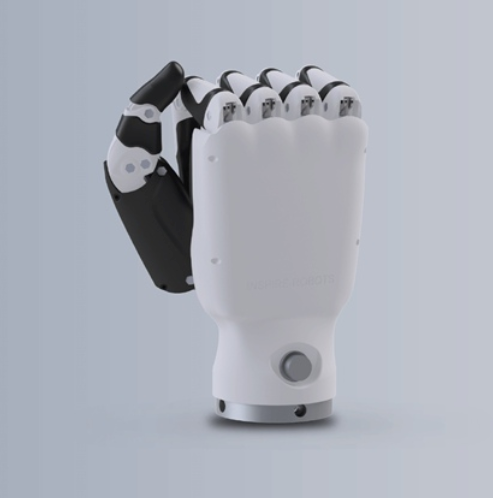
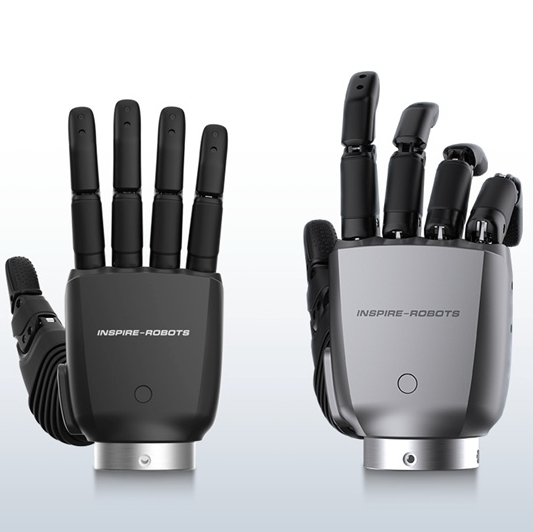
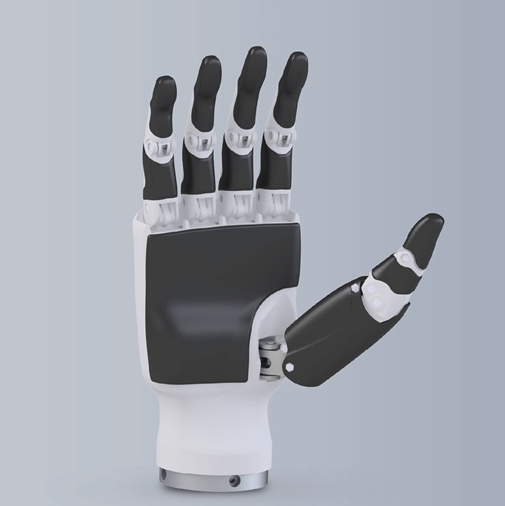
触觉型灵巧手,集成17点触觉阵列传感器,拇指抓握力30N,四指28N,力分辨率±0.05N。6个主动自由度,12个运动关节,790g,±0.2mm精度,RS485/CAN/ModbusTCP接口,支持ROS。适用于接触感知操作、AI训练数据采集。
790g
最轻重量
±0.2mm
最高精度
30N
最大推力
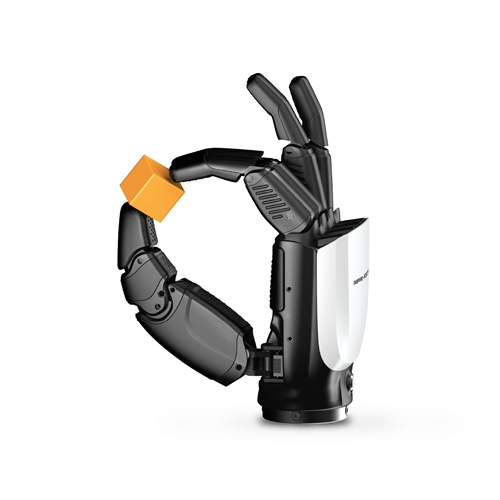
触觉型灵巧手,集成17点触觉阵列传感器,拇指抓握力30N,四指28N,力分辨率±0.05N。6个主动自由度,12个运动关节,790g,±0.2mm精度,RS485/CAN/ModbusTCP接口,支持ROS。适用于接触感知操作、AI训练数据采集。
RH56E2是因时机器人灵巧手的触觉感知型型号,集成17点触觉阵列传感器,能够感知接触力分布和滑动检测。
拇指抓握力30N,四指28N,力分辨率±0.05N(远高于标准型号的0.5N)。6个主动自由度,12个运动关节,力位混合控制算法。支持RS485/CAN/ModbusTCP多种通讯接口。
RH56E2适用于需要接触感知的操作场景,如精密装配、易碎物品抓取、AI训练数据采集、机器人学习研究等。兼容MANUS数据手套遥操作。
数据来源:因时机器人微型伺服电缸选型手册 V18
| 型号 | 行程(mm) | 重量(g) | 重复定位精度 | 最大推拉力 | 堵转推拉力 | 空载速度 | 满载速度 | 工作电压 |
|---|---|---|---|---|---|---|---|---|
| RH56E2 | 6 | 12 | 790g | ±0.2mm | 30N | 28N | >200°/s | RS485/CAN/ModbusTCP |
注:电气接口支持LVTTL串口(D型)和PWM(P型)。工作温度-10℃~+60℃,IP等级IP40,具备过热、过流保护。选型咨询:+86 185-0622-5605