因时机器人灵巧手采用创新型直线驱动设计,核心部件全部自研自产,为客户提供高性能、高可靠性的灵巧操作解决方案。
每指集成力传感器,可设置力控阈值,适配不同硬度物体抓取,鸡蛋、草莓无损抓取
抓取后无需持续供电,安全节能,断电后保持抓取状态
核心部件微型伺服电缸可独立更换,显著降低维护成本
RS232/RS485/CAN,高端型号支持EtherCAT/ModbusTCP/CAN FD,提供ROS插件
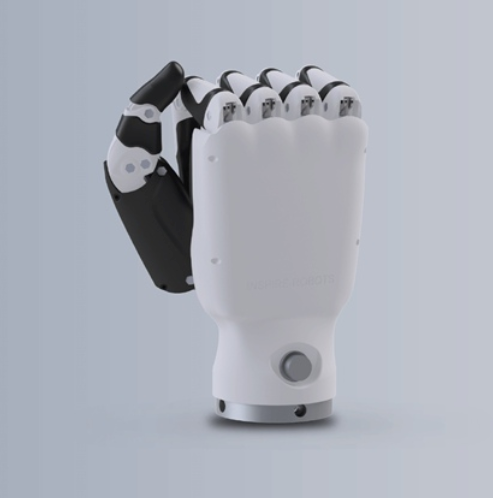
因时机器人灵巧手共五大系列,覆盖从速度型到旗舰型的全场景需求,每种型号针对不同应用场景优化。
速度型灵巧手,四指弯曲速度570°/s,拇指弯曲150°/s。适用于弹钢琴、猜拳、手势舞蹈、人机交互等对速度要求高的场景。拇指抓握力6N,四指4N,重量540g。
力量型灵巧手,拇指指尖抓握力15N(1.5kg),四指指尖抓握力10N(1kg)。四指弯曲速度260°/s,重量540g,重复定位精度±0.2mm。适用于机器人或假肢的抓取操作,是目前的主力量产型号。带腕版本RH56DFXW增加2个腕部自由度。
触觉感知型灵巧手,集成17个触觉传感器,指尖力30N,力分辨率±0.05N。重量790g,支持RS485/CAN/ModbusTCP通讯。适用于接触感知操作、AI数据采集、精细操作等需要触觉反馈的场景。
全触觉覆盖型灵巧手,指尖+指腹+手掌高精度触觉感知。支持EtherCAT+RS485+CAN2.0通讯,寿命超100万次。适用于感知研究、大规模触觉数据采集、高要求精细操作等科研和工业场景。
2025 WAIC发布的第五代旗舰灵巧手,全金属机身,重量620g。集成24个触觉/力/位置/温度传感器融合,支持EtherCAT/CAN FD通讯。拇指尖握力≥15N,可靠抓取寿命≥100万次。在结构设计、感知系统、稳定操控与安全防护等多个维度实现全面升级,更适配当前人形机器人需求。
因时机器人灵巧手全系列参数对比,帮助您快速选择最适合的型号。
咨询热线:+86 185-0622-5605
| 参数项 | RH56BFX(速度型) | RH56DFX(力量型) | RH56E2(触觉型) | RH56DFTP(全触觉) | RH56F1(旗舰型) |
|---|---|---|---|---|---|
| 定位 | 钢琴手/速度型 | 主力款/力量型 | 触觉感知型 | 全触觉覆盖 | 新一代旗舰 |
| 控制接口 | RS485 | RS485 | RS485/CAN/ModbusTCP | EtherCAT+RS485+CAN | EtherCAT/CAN FD |
| 自由度 | 6 | 6 | 6 | 6 | 6 |
| 关节数 | 12 | 12 | 12 | 12 | 12 |
| 重量 | 540g | 540g | 790g±10g | ~600g | 620g±10g |
| 工作电压 | DC24V±10% | DC24V±10% | DC24V±10% | DC24V~48V | DC14V~48V |
| 重复定位精度 | ±0.2mm | ±0.2mm | ±0.2mm | ±0.2mm | ±0.2mm |
| 拇指最大抓握力 | 6N | 15N | 30N | ≥15N | ≥15N |
| 四指最大抓握力 | 4N | 10N | 28N | ≥10N | ≥10N |
| 抓握力分辨率 | 0.5N | 0.5N | ±0.05N | 0.1N | 0.1N |
| 四指弯曲速度 | 570°/s | 260°/s | >200°/s | >107°/s | 175°/s |
| 触觉传感器 | 6力传感器 | 6力传感器 | 17点触觉阵列 | 指尖+指腹+手掌 | 24传感器融合 |
| 适用场景 | 弹钢琴、猜拳、手势交互、舞蹈 | 机器人抓取、假肢、工业自动化 | 接触感知操作、AI数据采集 | 感知研究、数据采集 | 高可靠量产、人形整机 |
注:所有型号均提供左右手成对供应,标准手腕法兰Ø38/Ø50mm。支持ROS插件、Python Demo、URDF模型及3D文件。兼容Unitree、UR、Kinova、xArm、Franka等主流机器人平台,支持MANUS数据手套遥操作。选型咨询:+86 185-0622-5605
因时机器人灵巧手已广泛应用于多个行业,服务全球数百家企业和科研机构。
标准末端执行器
不规则物体抓取
高校实验室/AI训练
医疗假肢/外骨骼
无人实验室/服务机器人
遥操作/VR/娱乐