智能 EoAT:把”感知”装进末端工具
精密装配与力控应用的关键,不是”夹得住”,而是”夹得准、夹得轻、夹得可感知”。
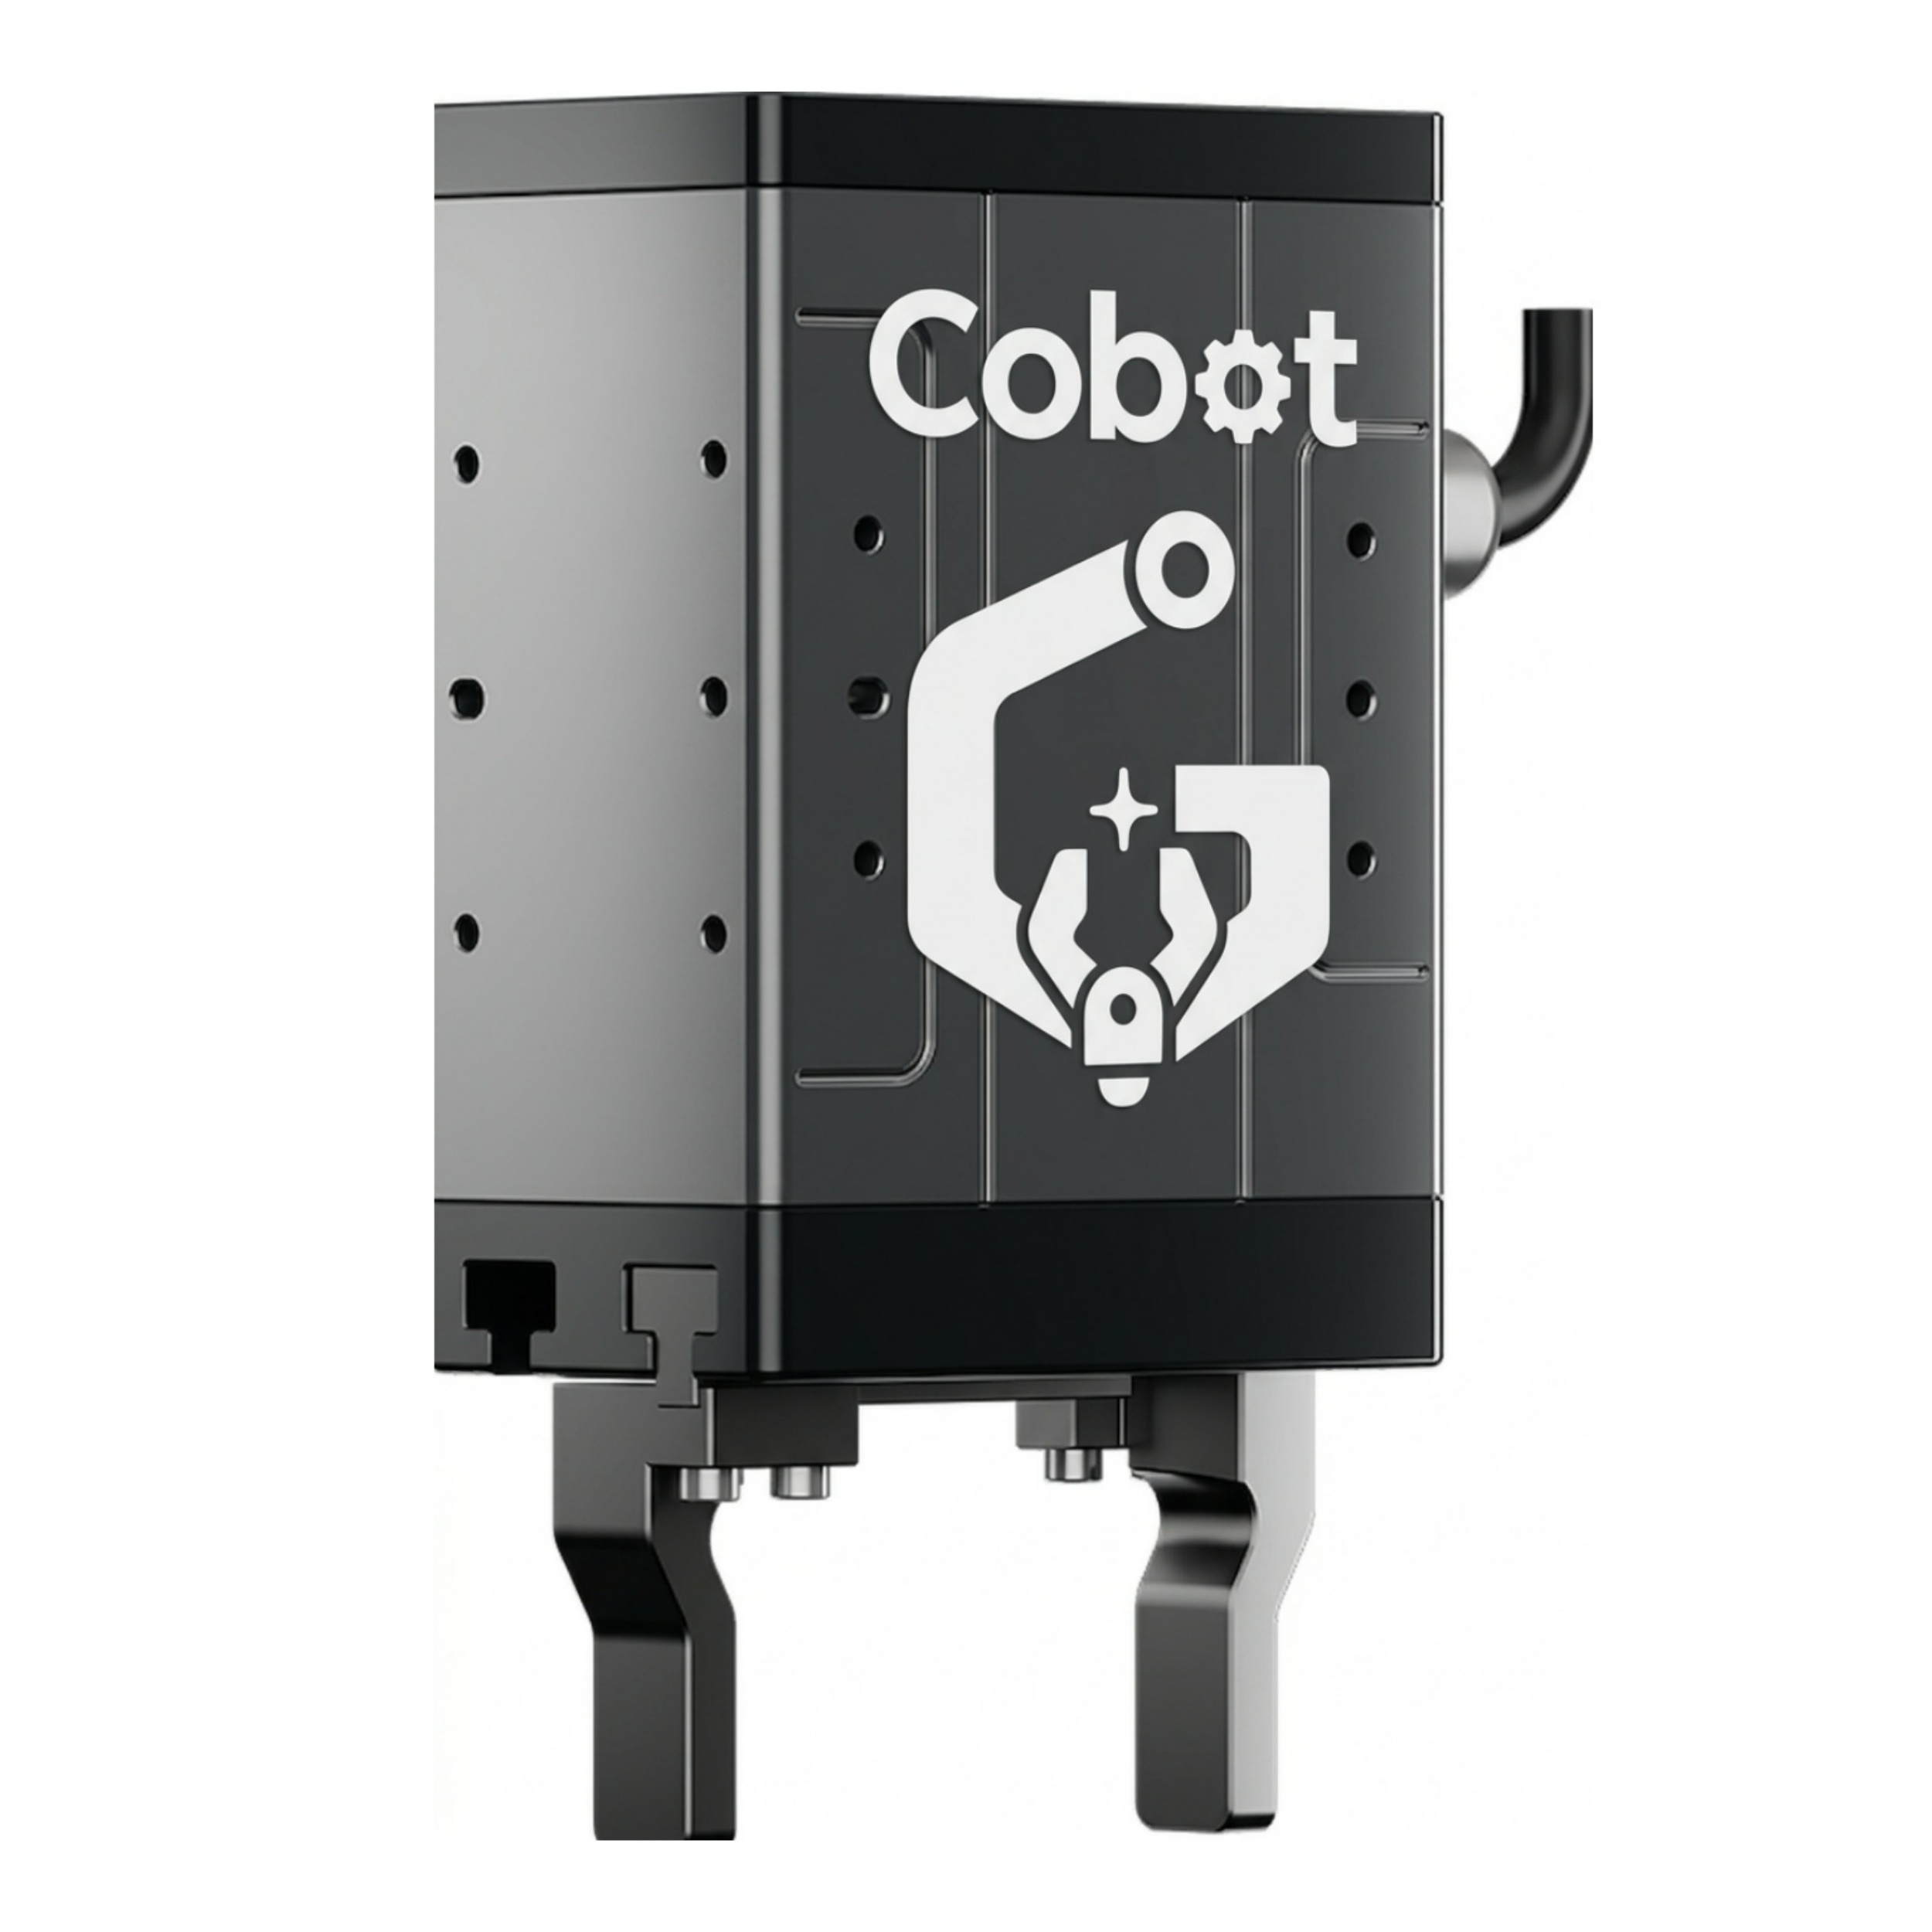
传统夹爪只完成开合动作,接触力与夹持状态对机器人来说是个”黑盒”。CobotG 智能末端执行器在 G 系电动夹爪的基础上,集成力控感知(感知夹持/接触力)、位置反馈(读取夹爪开合位置)与视觉接口(对接视觉引导),让机器人能按工艺编程执行力度与位置闭环的动作。
它不是一个”新硬件型号”,而是一套组合式 EoAT 方案:以 G 系可靠夹持为底座,按应用叠加传感与控制能力。精密装配、力控打磨、柔性抓取——都能在一条产品线上找到组合。
四项能力,撑起精密工艺
传感层规格以 To be confirmed 标注,夹爪层参数沿用 G 系真实数据。
力控感知
感知夹持与接触力,支持恒力打磨、防压伤抓取等力控工艺。传感量程与精度:To be confirmed(G 系参考:EPG-T 夹持力 100–1200N)。
位置反馈
夹爪开合位置可读可写,掉落检测与到位判断一体化。G 系位置重复精度 ±0.02mm ~ ±0.05mm,智能层综合精度按配置确认。
多通信协议
Modbus RTU(RS485)、EtherCAT、Profinet 与 Digital I/O 可选,适配主流协作机器人控制生态。
可编程
位置模式、推压模式与力控模式可编程切换,按工艺节拍灵活配置,降低集成调试成本。
与这些 G 系产品组合,构成智能 EoAT
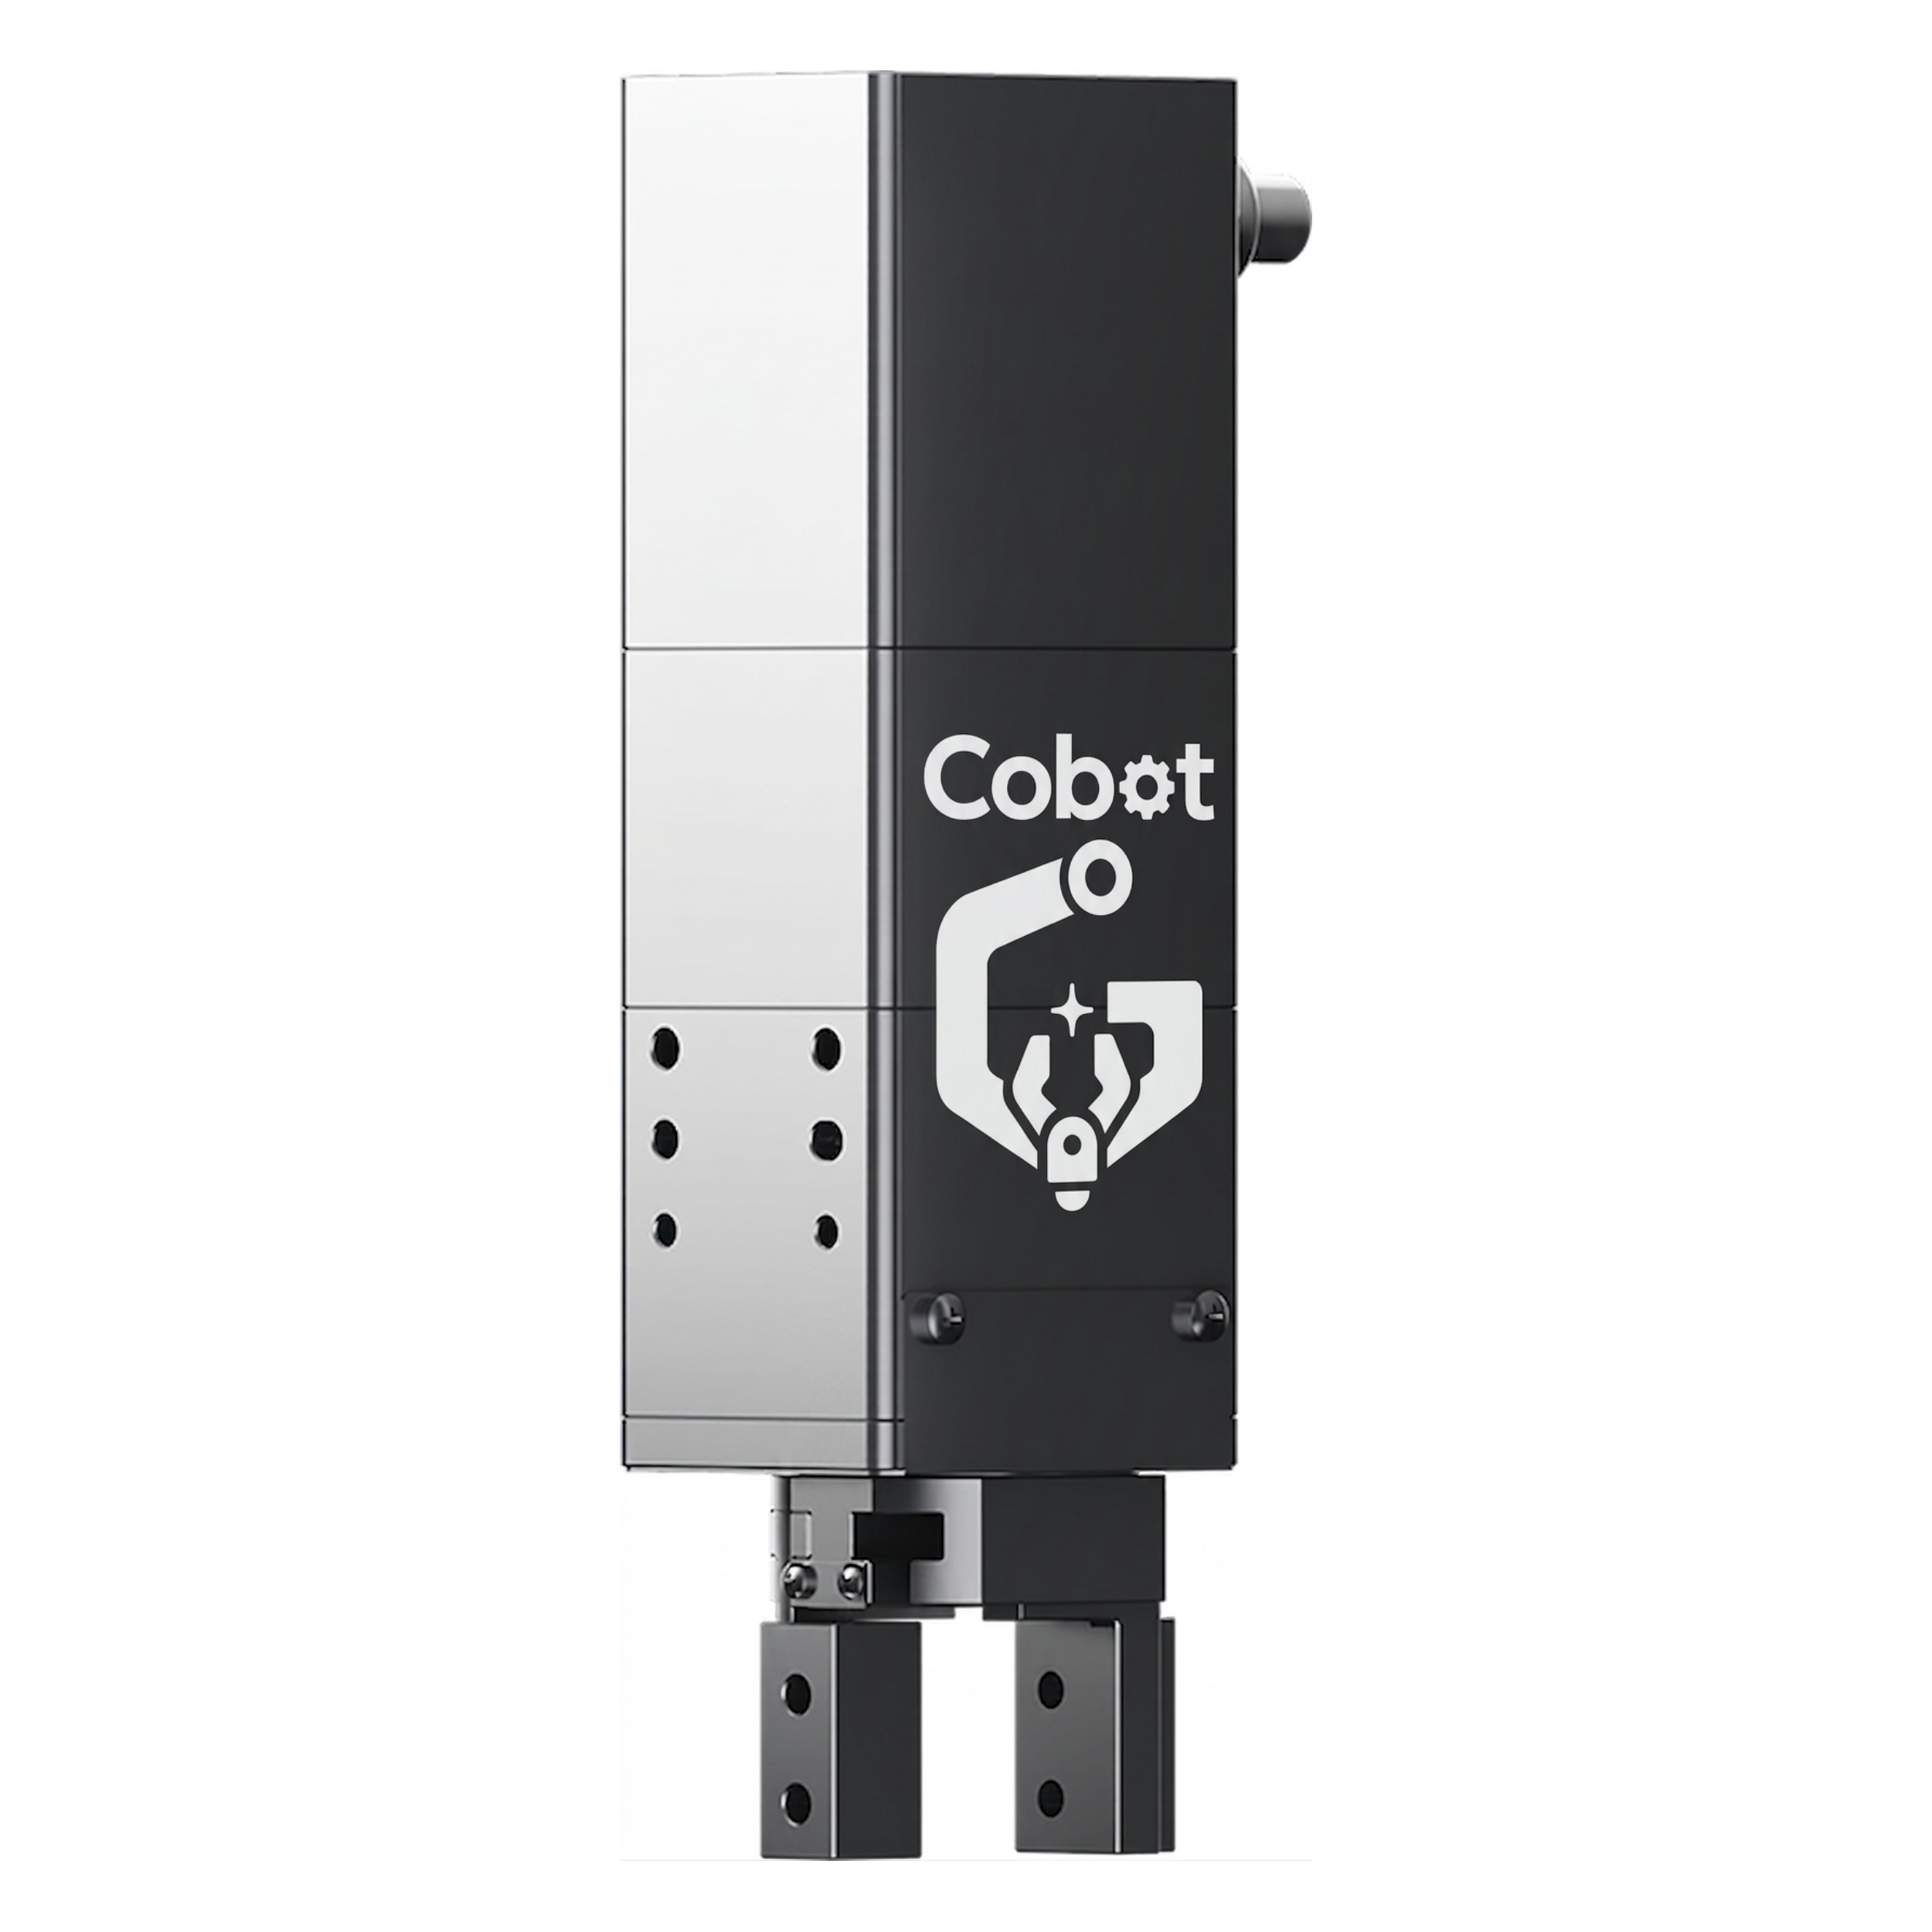
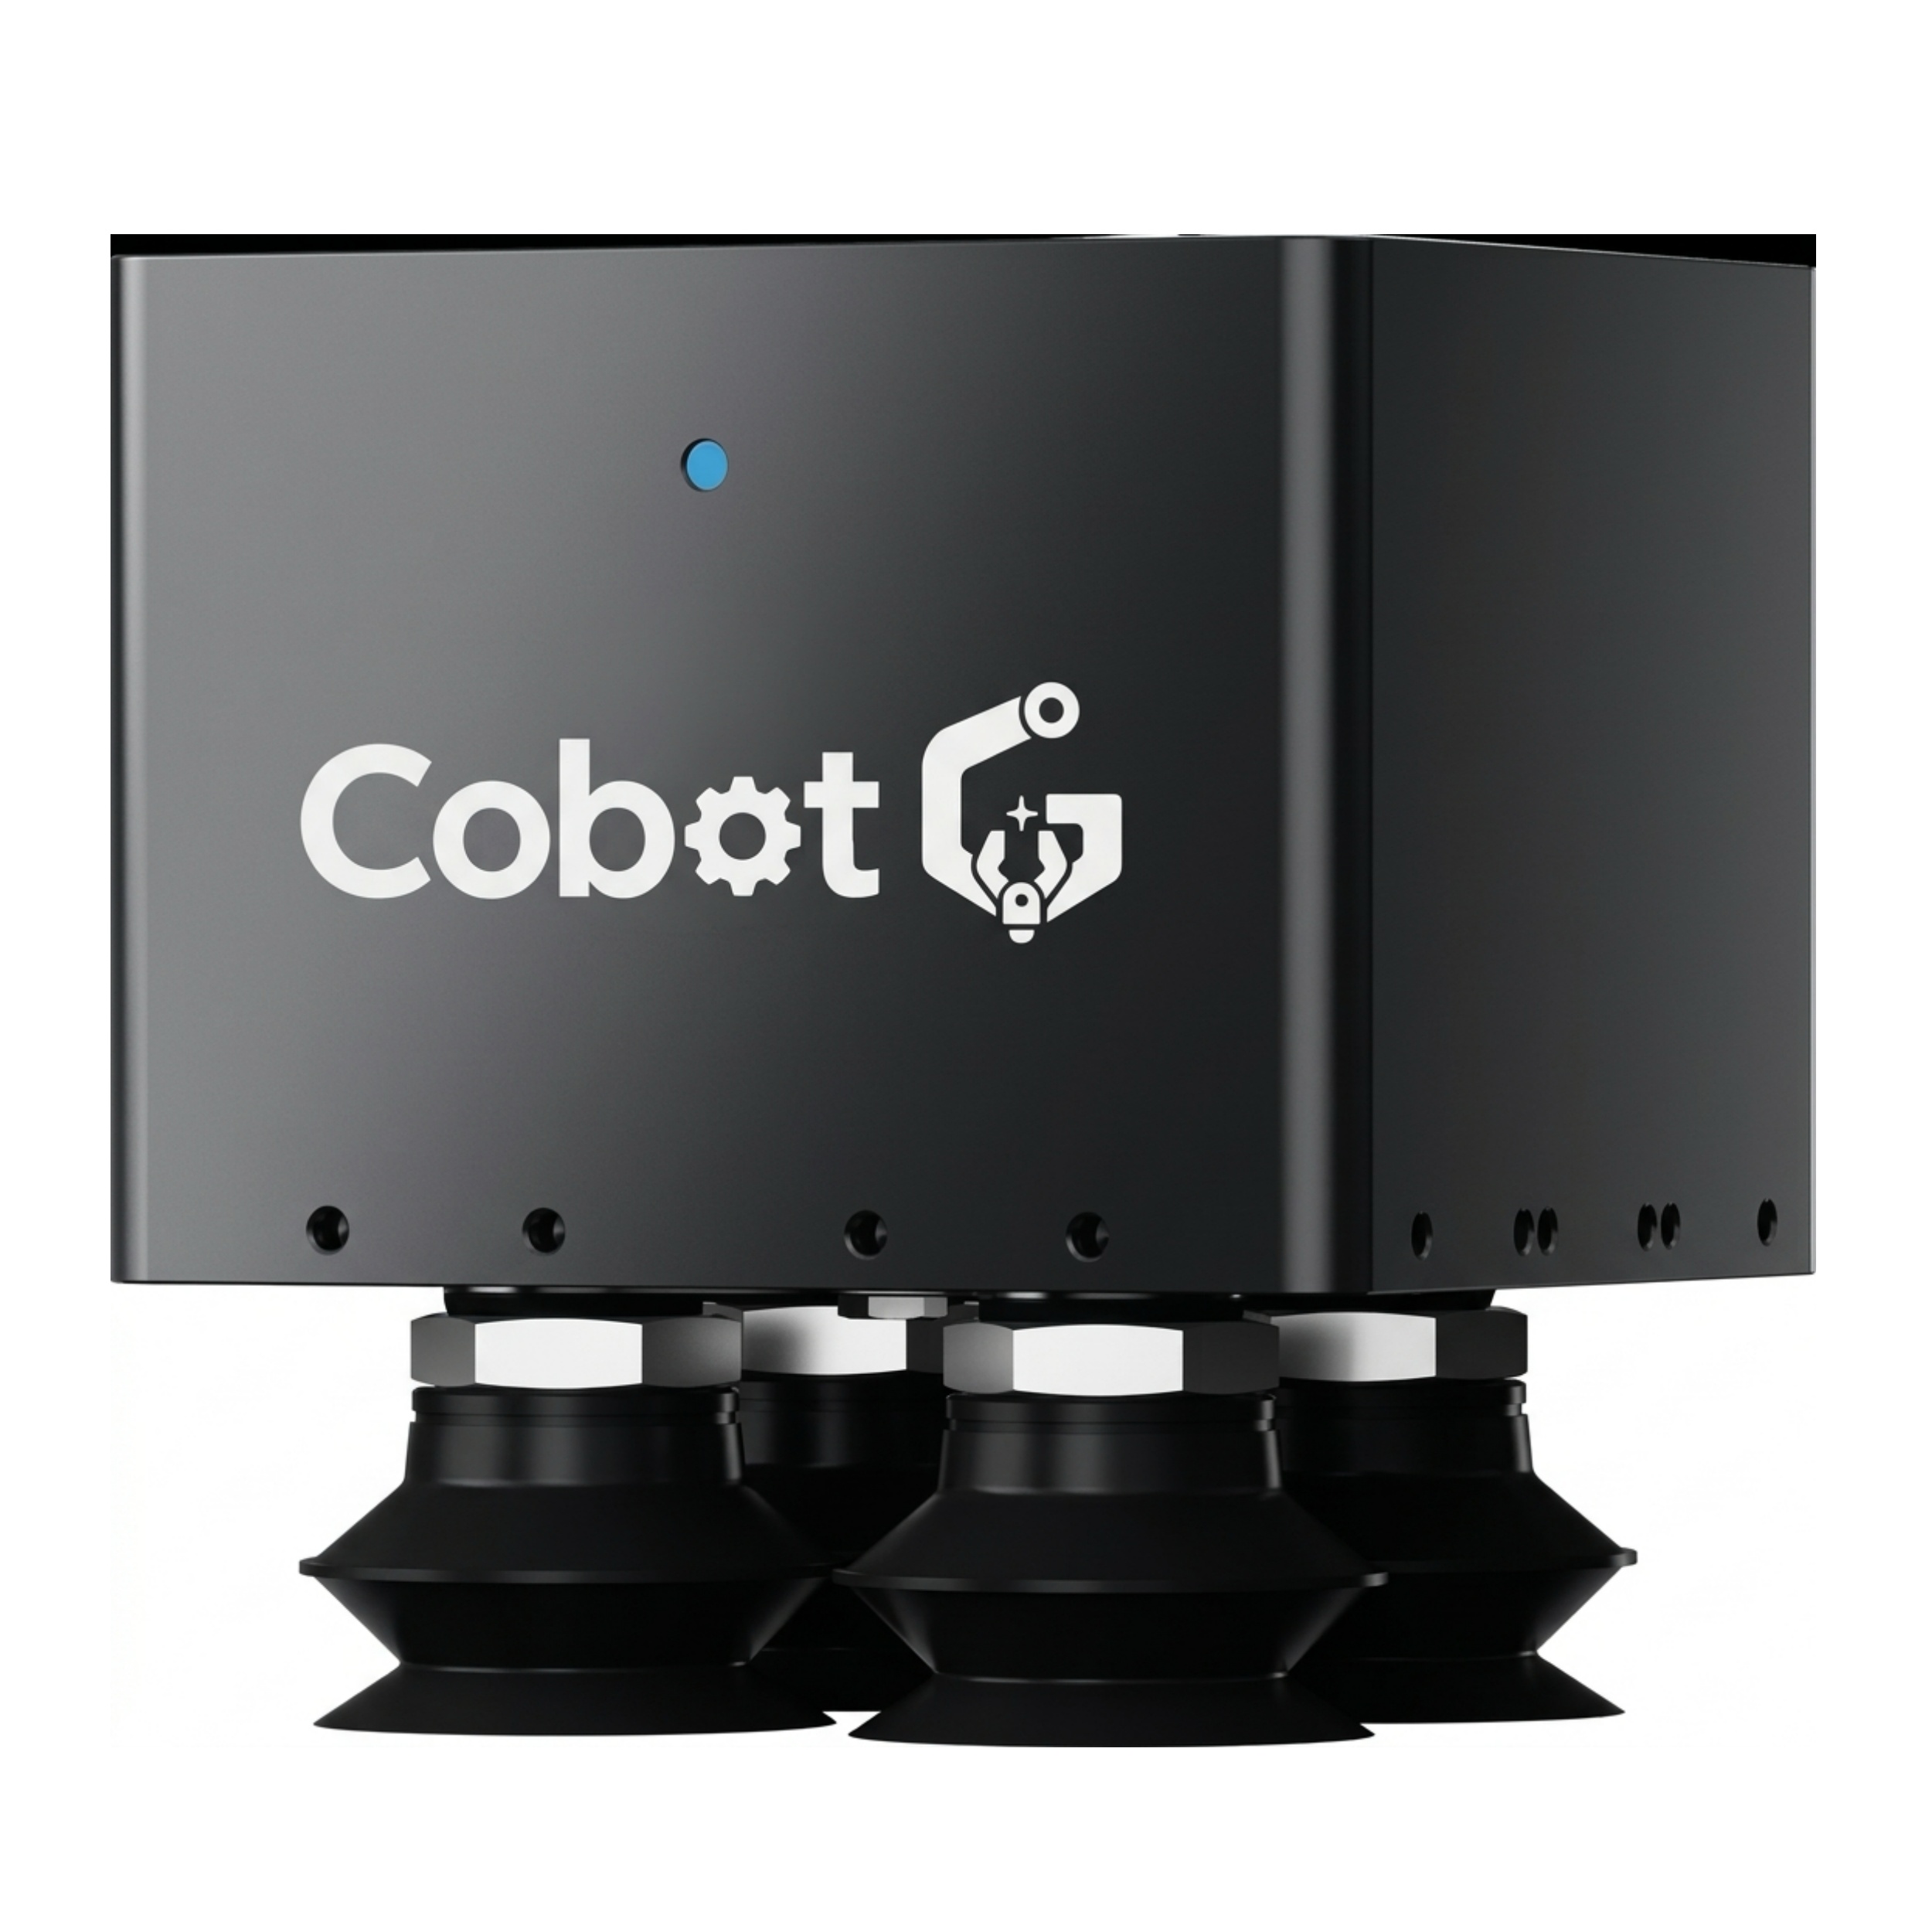
力控型号是智能 EoAT 的首选底座,旋转与真空执行器扩展工艺广度。
三大力控类场景,智能 EoAT 的主场
每个场景都有对应的”机器人 × 夹爪”组合方案。
智能 EoAT 通用规格
智能层(力传感/视觉接口)规格以 To be confirmed 标注;夹爪层沿用 G 系真实参数。
| 规格项 | 说明 |
|---|---|
| 结构组成 | G 系夹爪底座 + 力/位置传感 + 视觉接口(按应用配置) |
| 力控感知范围 | To be confirmed |
| 力控精度 | To be confirmed(G 系参考:EPG-T 夹持力 100–1200N,位置重复精度 ±0.05mm) |
| 位置重复精度 | G 系参考 ±0.02mm ~ ±0.05mm(具体按型号) |
| 通信协议 | Modbus RTU(RS485)/ EtherCAT / Profinet / Digital I/O(按型号) |
| 电源 | DC 24V±10% |
| 防护等级 | 视配置 IP40–IP65(To be confirmed) |
| 视觉接口 | To be confirmed |
| 适配机器人 | 11 家协作机器人品牌(核心适配 5 家) |
| 掉落检测 | G 系底座支持(各系列支持) |
注:本页为品类介绍页,具体项目配置由工程师按应用确认;官网未公布的参数一律标注 To be confirmed,不做推测。
一套智能 EoAT,适配 11 家协作机器人
核心级品牌完成适配验证;每个品牌页提供适配型号与部署资料。
智能 EoAT 快速了解
什么是智能末端执行器(智能 EoAT)?
智能 EoAT 是在夹爪本体之外集成力/位置传感、视觉接口与控制协议能力的末端执行器组合,让机器人能够感知接触力、反馈夹持状态并按工艺编程执行动作,面向精密装配与力控类应用。
智能 EoAT 与普通 G 系夹爪有什么区别?
普通夹爪负责可靠夹持;智能 EoAT 在其上增加力控感知、位置反馈与视觉接口,使机器人能完成需要力度与位置闭环的任务,如精密装配、恒力打磨与柔性抓取。
智能 EoAT 可以搭配哪些 G 系产品?
可与 GP 家族力控型号(EPG-T 薄型大夹持力款、EPG-ST 步进款)及 GR 旋转夹爪(ERG 系列)等组合,具体组合按应用场景定制。
智能 EoAT 的技术规格确定了吗?
力控感知范围、视觉接口等智能层规格尚在定型中,页面标注 To be confirmed;夹爪层规格沿用 G 系真实参数,正式配置以工程师确认方案为准。
智能 EoAT 适配哪些协作机器人?
适配 CobotG 兼容生态内的 11 家协作机器人品牌,核心适配包括节卡 JAKA、优傲 UR、遨博 AUBO、艾利特 Elite、珞石 ROKAE。