机器人面临的挑战
集成复杂
传统夹爪集成需要开发通讯、编写控制程序,集成周期长,对工程师要求高。
品牌适配难
机器人品牌众多,不同品牌通讯协议不同,夹爪适配工作量大。
编程门槛高
传统夹爪需要编写大量代码,非专业人员难以使用,协作机器人平民化受阻。
安全风险
人机协作场景下,传统夹爪无力控,碰撞易造成人员伤害。
工具单一
一个应用需要多种工具,频繁更换末端工具影响效率。
维护困难
气动夹爪气路复杂,维护点多,现场维护困难。
钧舵机器人方案核心优势
即插即用
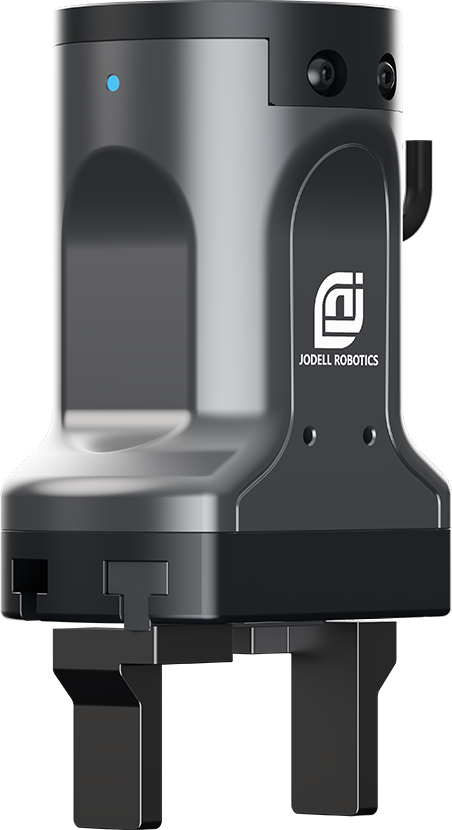
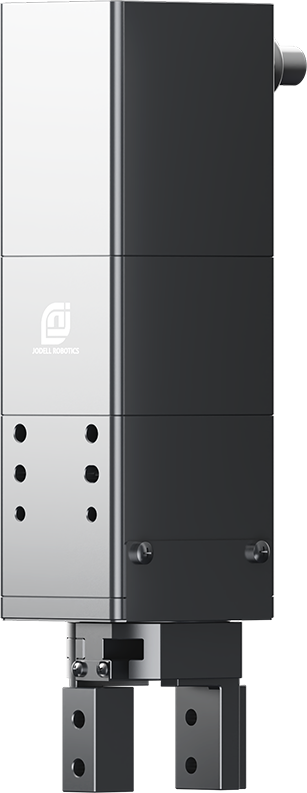
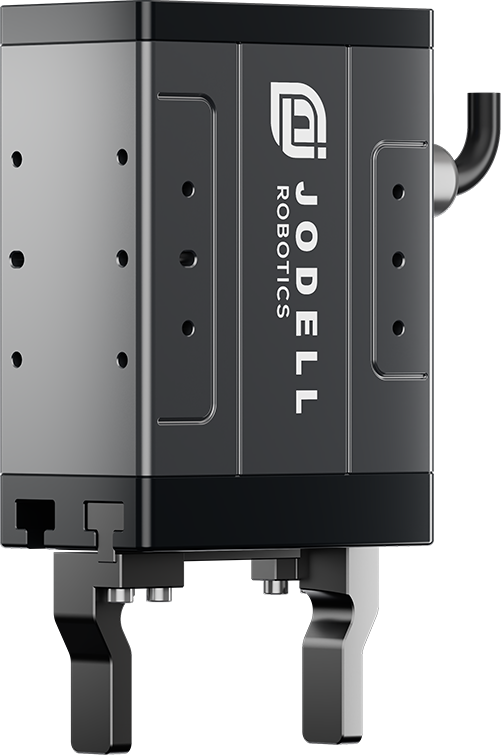
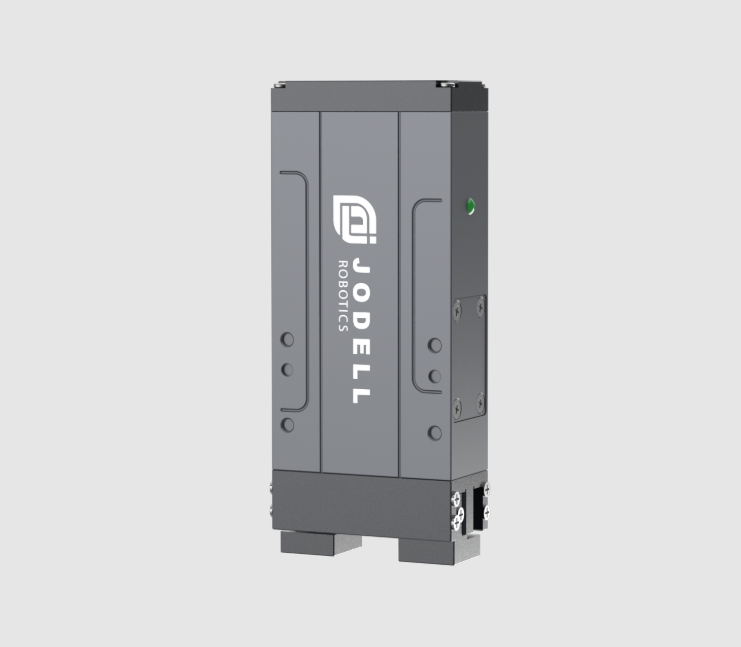
RG系列机器人夹爪专为协作机器人设计,标准法兰安装,10分钟完成部署。
多品牌适配
适配UR、JAKA、AUBO、DOBOT、越疆、节卡、遨博等20+主流协作机器人品牌。
图形化编程
URCap插件支持,在机器人示教器上图形化设置参数,无需编写代码。
协作安全
力控灵敏,碰撞即停,满足ISO/TS 15066协作机器人安全标准。
快换生态
支持工具快换装置,可快速切换夹爪、吸盘、工具等多种末端。
免气泵纯电动
全电动驱动,无需空压机和气管,减少维护点,适合AGV/AMR移动部署。
典型应用工序
协作机器人应用
上下料、搬运、装配、码垛等协作机器人典型应用。
工业机器人集成
工业机器人的智能抓取、力控装配、检测等应用。
AGV/AMR末端
移动机器人的抓取搬运、料箱转运、自动上下料。
双臂机器人
双臂协作机器人的协调操作、装配、搬运等复杂任务。
服务机器人
零售、酒店、医疗等服务机器人的物品抓取和操作。
教育机器人
教育科研机器人、机器人竞赛的末端执行器平台。
真实应用场景演示
来自钧舵机器人官方的真实产线演示视频,展示末端执行器在各行业的实际应用效果。
机器人应用演示 1
机器人应用演示 2
机器人应用演示 3
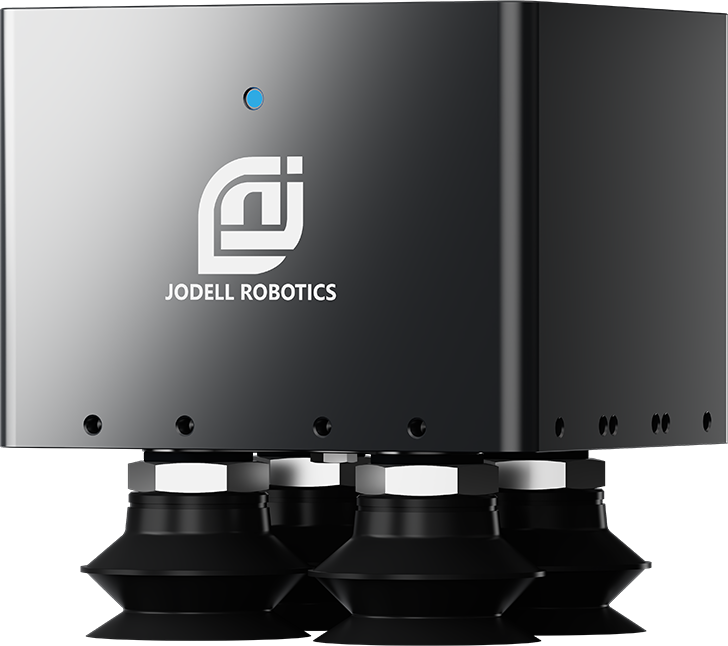
为您带来的价值
FAQ常见问题
协作机器人夹爪如何选择?
协作机器人夹爪选择主要考虑:1)夹持力:根据工件重量选择,一般夹持力需要是工件重量的3-5倍;2)行程:根据工件尺寸选择,夹爪张开范围需要大于工件宽度;3)安装方式:标准ISO 9409-1-40-4-M6法兰,大部分协作机器人通用;4)通讯:支持Modbus RTU(RS485)或Modbus TCP,协作机器人一般都有这些接口;5)认证:是否有URCap、JAKA App等官方插件,使用更方便。钧舵RG系列专为协作机器人设计,即插即用,是协作机器人夹爪的理想选择。
支持UR+认证吗?
钧舵RG系列机器人夹爪已通过UR+认证,是UR机器人官方推荐的末端夹爪之一。在UR示教器的UR+商店中可以直接下载安装URCap插件,安装后在示教器上直接图形化设置夹爪参数(行程、力值、速度),拖拽式编程,无需编写任何代码。同时也支持JAKA节卡、AUBO遨博、DOBOT越疆、ELITE艾利特等国产协作机器人的官方App插件。
AGV/AMR上可以用吗?
非常适合。钧舵电动夹爪是AGV/AMR移动机器人的理想末端:1)纯电动驱动,不需要气源,AGV上没有空压机,气动夹爪无法使用;2)低功耗,24V直流供电,AGV电池即可供电;3)体积小重量轻,不占用AGV过多负载;4)通讯简单,RS485或以太网即可控制;5)断电夹持力自锁,AGV移动过程中不会掉落工件。已在多家AGV/AMR厂商批量应用。
可以做力控装配吗?
可以。钧舵EPG系列和RG系列夹爪具备精确力控功能,可用于精密装配:1)设置夹持力阈值,接触到工件后自动停止;2)力反馈功能,实时读取夹持力值;3)可检测工件是否夹持到位、是否掉落;4)配合机器人的力控功能,可实现轴孔装配、压装等精密装配任务。对于更复杂的力控装配需求,推荐ERG-HP高精度系列或六维力传感器方案。
如何快速集成到自己的机器人?
钧舵夹爪集成非常简单:1)机械安装:标准法兰连接,4颗M6螺丝固定;2)电气连接:24V电源+RS485/以太网通讯;3)协议:标准Modbus RTU/TCP协议,寄存器映射简单清晰;4)编程:调用Modbus寄存器即可控制开合、设置参数、读取状态;5)SDK:提供C++/Python/C# SDK和ROS驱动,可直接调用API。一般工程师1-2天即可完成集成,有经验的工程师半天即可跑通。