科研教育面临的挑战
封闭系统
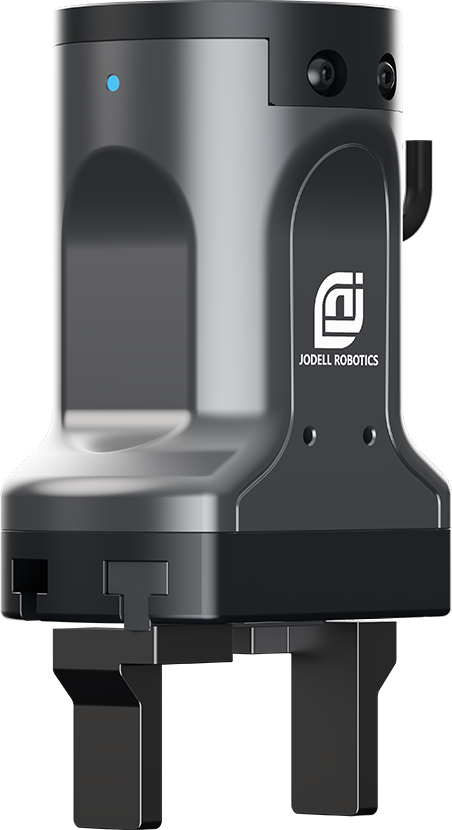
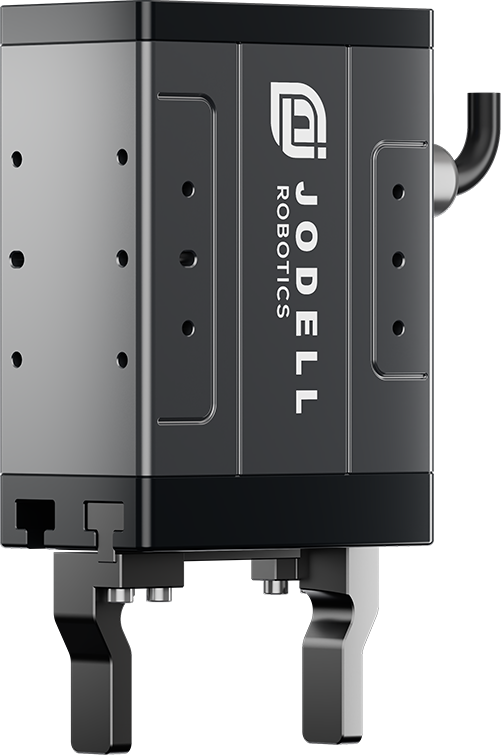
工业夹爪通常封闭不开放,无法获取底层数据,不适合科研算法验证。
开发困难
缺乏完善的SDK和开发文档,学生上手困难,科研周期长。
ROS支持差
很多工业产品不支持ROS,需要自行开发驱动,浪费科研时间。
灵巧操作难
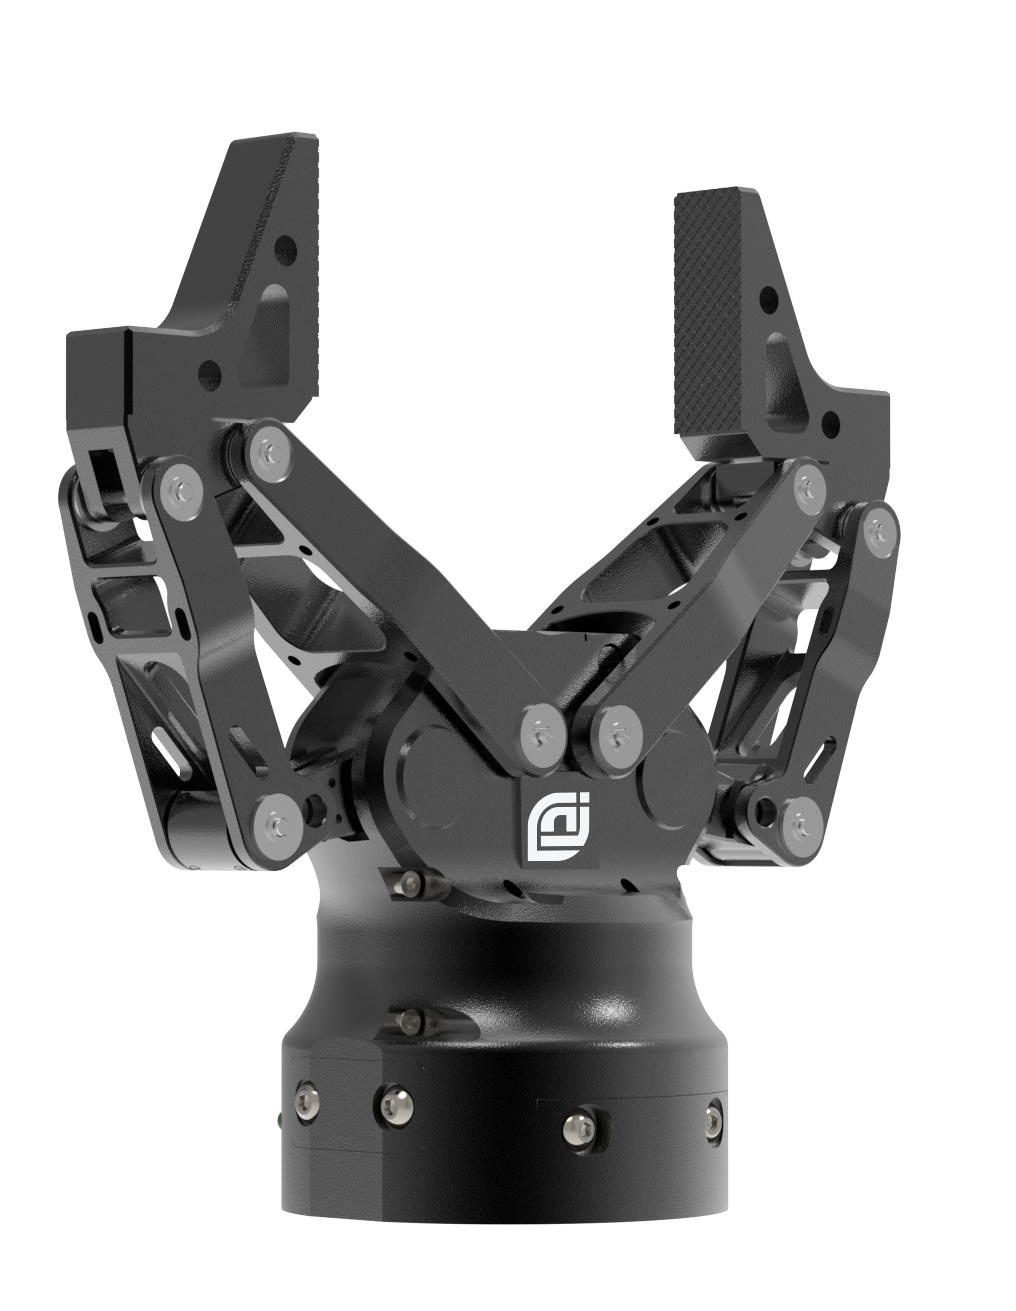
传统夹爪自由度少,无法实现人手级别的灵巧操作研究。
预算有限
科研教学经费有限,进口产品价格昂贵,难以批量配备。
缺乏教学资源
缺乏配套的教学案例、实验指导书,教师备课困难。
钧舵科研教育方案核心优势
开源SDK
提供完整的SDK开发包,支持C++、Python、C#等多种语言,接口文档完善。
ROS全支持
原生支持ROS1/ROS2,提供URDF模型、MoveIt配置包,开箱即用。
灵巧操作平台
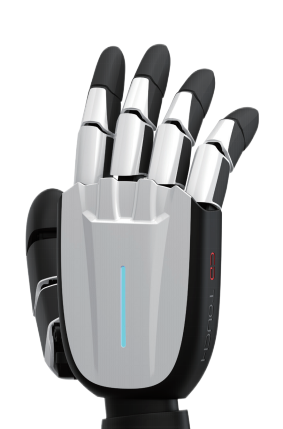
智能仿生五指灵巧手12自由度,集成力/位置/触觉传感器,支持灵巧操作研究。
丰富接口
提供以太网、RS485、IO等多种接口,支持力反馈、位置反馈,数据实时获取。
教学资源丰富
提供教学案例、实验指导书、示例代码,降低教学门槛。
高性价比
相比进口产品价格更具优势,适合高校批量配备实验室。
典型应用工序
机器人教学
机器人工程、智能制造专业的机器人课程实验教学。
灵巧操作研究
基于灵巧手的灵巧操作、手眼协调、操作技能学习研究。
人机协作实验
人机协作、安全交互、力控装配等人机共融机器人研究。
AI抓取研究
深度学习、强化学习抓取算法的训练和验证平台。
仿生机器人
仿生手、假肢、人形机器人的末端执行器研究。
实验室自动化
科研实验室自动化、样品处理、化学实验自动化。
为您带来的价值
FAQ常见问题
科研教育版和工业版有什么区别?
科研教育版主要面向高校和科研用户,区别在于:1)开放程度:科研版提供更底层的控制接口和实时数据访问,工业版主要提供应用层API;2)SDK:科研版SDK更完善,包含更多示例代码和开发文档;3)ROS支持:科研版原生支持ROS1/ROS2,提供完整的ROS包;4)价格:教育科研用户享受优惠价格;5)技术支持:提供专门的科研技术支持,协助解决开发问题;6)教学资源:提供教学案例、实验指导书等教学资源。硬件上两者基本一致,可靠性相同。
支持ROS吗?如何安装?
钧舵全系列产品原生支持ROS1(Noetic)和ROS2(Foxy/Humble)。安装方式:1)通过apt源直接安装:sudo apt install jodell-ros-driver;2)或从GitHub下载源码编译:git clone对应仓库到catkin_ws/src,然后catkin_make。提供完整的URDF机器人模型、MoveIt配置包、Gazebo仿真模型,可以直接在RViz中可视化和仿真,无需真实硬件即可开发算法。
灵巧手可以做哪些研究?
钧舵智能仿生五指灵巧手12个主动自由度,集成位置传感器和力传感器,可支持多种前沿研究:1)灵巧操作:如抓取不同形状物体、旋转物体、使用工具等;2)手眼协调:视觉引导下的精细操作;3)强化学习:基于深度强化学习的操作技能学习;4)仿生控制:模拟人手运动控制策略;5)遥操作:主从控制远程操作;6)假肢研究:智能假肢控制策略研究。已在清华、哈工大、浙大等多所高校用于科研。
可以提供教学方案吗?
可以。钧舵提供完整的机器人教学实验方案,包括:1)实验指导书:涵盖夹爪基础控制、力控抓取、视觉引导抓取、ROS编程等20+实验;2)示例代码:Python/C++/ROS各版本示例代码;3)教学PPT:可用于课堂教学的PPT课件;4)实验台架:可提供配套的实验台架方案,包括机器人、视觉、夹爪一体化;5)师资培训:可提供教师培训服务。已有多所高校采用钧舵产品建设机器人实验室。
学生可以快速上手吗?
可以。钧舵产品设计充分考虑教学易用性:1)提供图形化调试软件,无需编程即可控制夹爪,理解参数含义;2)Python API简单易用,10行代码即可完成夹爪初始化、开合、力控抓取;3)ROS驱动一键启动,launch文件启动即可在RViz中看到模型;4)提供从入门到进阶的教程文档和视频教程;5)技术支持群随时解答问题。一般本科生1-2周即可独立完成基础实验。