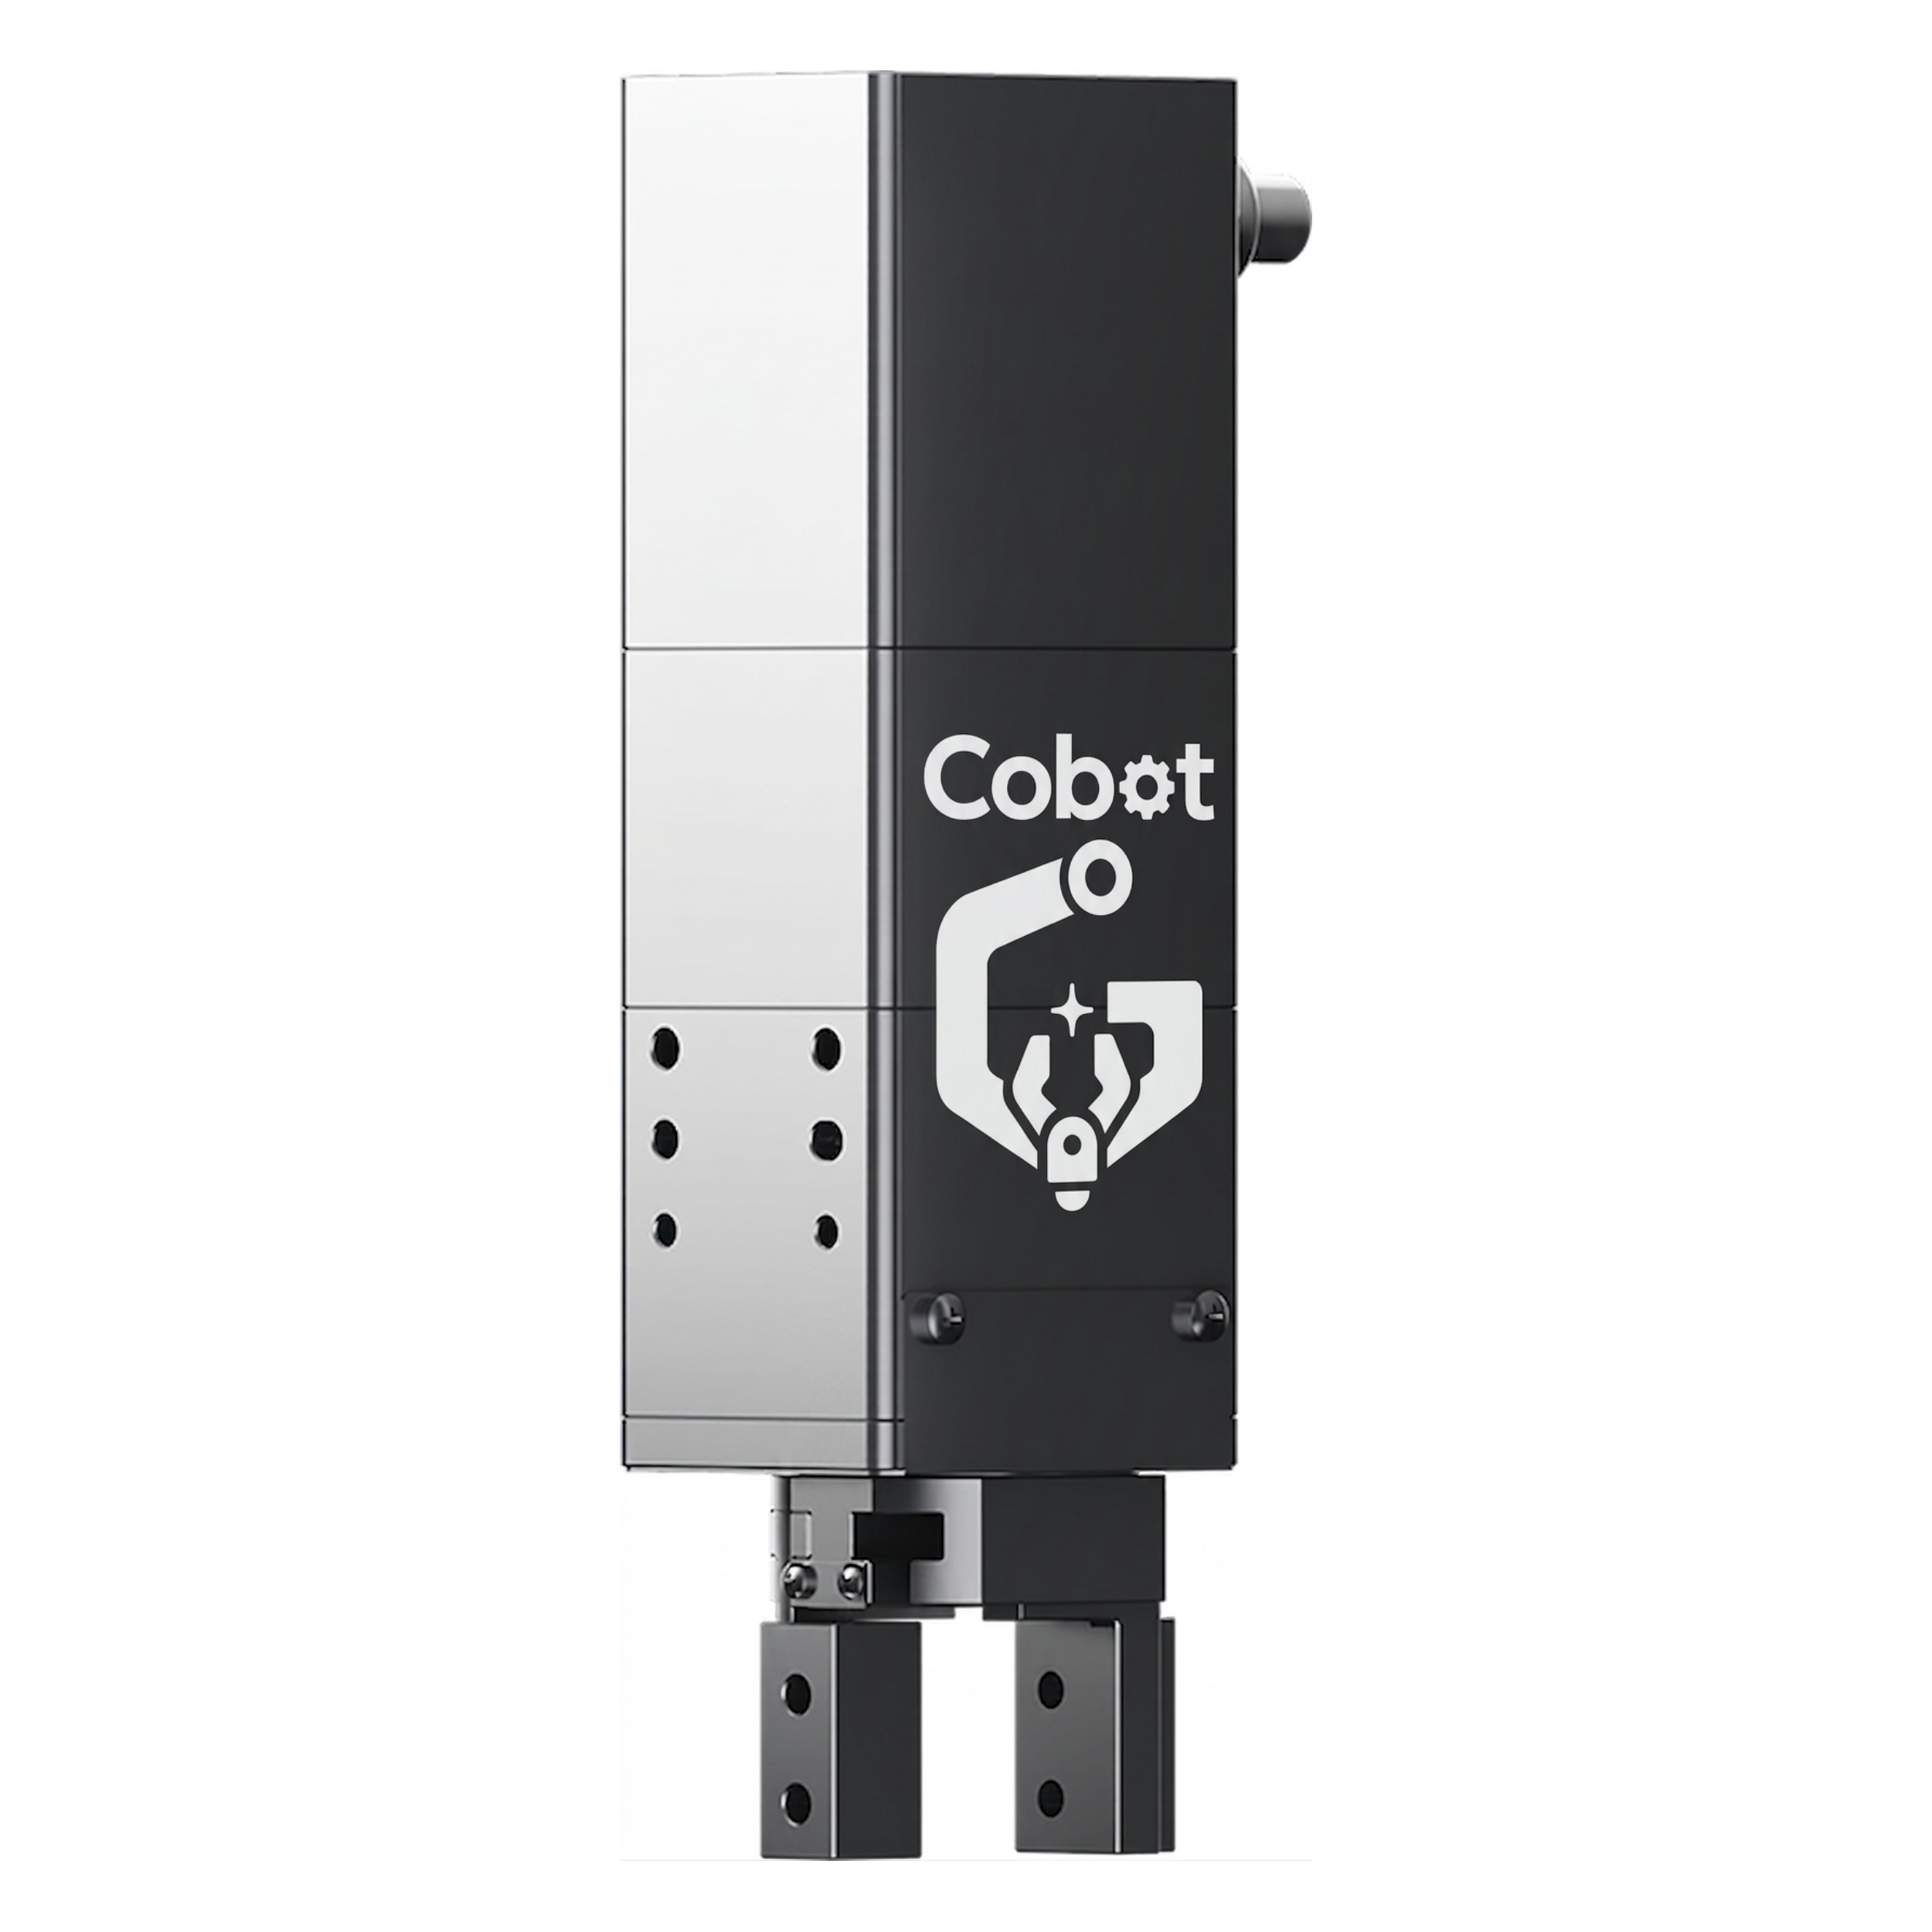
GR 旋转夹爪
对应 Jodell ERG 系列(ERG / ERG-HP / ERGG / RG),旋转 + 夹持一体化,支持无限旋转与 0.5° 级定位,参数直接引用官网公开数据。
- 夹持力 4–100N
- 无限旋转
- 峰值扭矩至 1.5N·m
- Powered by Jodell
为什么选 GR
旋转 + 夹持一体
一个执行器完成抓取与旋转两个动作,省去外部旋转轴,末端更轻、节拍更快。
高精度旋转定位
ERG 旋转重复精度 ±0.5°;ERG-HP 高精度款 ±0.02°、零背隙,适合角度一致性要求高的作业。
力控夹持
夹持力 4–100N 可调,夹持重复精度 ±0.02mm,抓取与旋转互不干扰。
即插即用
Modbus RTU(RS485)/ EtherCAT / TCP 多种通信,兼容 11 家协作机器人品牌。
GR 旋转夹爪型号参数表
参数直接引用 Jodell 官网公开数据;官网未公布项标注 To be confirmed,不做推测。
| 参数 | ERG08-023 | ERG08-030 | ERG32-150 | ERG32-150T |
|---|---|---|---|---|
| 可调行程 | 0-8mm | 0-8mm | 0-32mm | 0-32mm |
| 单指夹持力 | 4-23N | 4-30N | 40-100N | 40-100N |
| 打开/闭合时间 | 0.15s | 0.5s | 0.5s | 0.5s |
| 峰值扭矩 | 0.3 N·m | 0.1 N·m | 1 N·m | 1.5 N·m |
| 额定扭矩 | 0.12 N·m | 0.05 N·m | 0.2 N·m | 0.3 N·m |
| 旋转角度 | 无限旋转 | |||
| 最大旋转速度 | 1500°/s | 720°/s | 1500°/s | 1000°/s |
| 容许最大惯量 | 100kg/mm² | 80kg/mm² | 200kg/mm² | 200kg/mm² |
| 夹持重复精度 | ±0.02mm | ±0.02mm | ±0.02mm | ±0.02mm |
| 旋转重复精度 | ±0.5° | ±0.5° | ±0.5° | ±0.5° |
| 最大推荐负载 | 0.3kg | 0.35kg | 1.5kg | 1.5kg |
| 本体重量 | 0.6kg | 0.6kg | 0.7kg | 0.7kg |
| IP 等级 | IP40 | |||
| 额定电压 | DC 24V ±10% | |||
| 最大/额定电流 | 2A / 0.4A | 2A / 2A | 4A / 0.5A | 4A / 0.6A |
| 通信协议 | Modbus RTU (RS485) | |||
| 掉落检测 | 支持 | |||
| 外形尺寸 | To be confirmed(官网提供 2D/3D 图纸下载) | |||
| 参数 | ERG-HP16-023 | ERG-HP20-023 |
|---|---|---|
| 行程 | 16mm | 20mm |
| 单指夹持力 | 8-23N | 8-23N |
| 打开/闭合时间 | 0.3s | 0.3s |
| 额定扭矩 | 0.1 N·m | 0.1 N·m |
| 峰值扭矩 | 0.25 N·m | 0.25 N·m |
| 旋转范围 | 无限旋转 | |
| 旋转速度 | 9-2500°/s | 9-2500°/s |
| 旋转背隙 | 零背隙 | |
| 旋转重复定位精度 | ±0.02° | ±0.02° |
| 开合位置重复精度 | ±0.02mm | ±0.02mm |
| 最大推荐负载 | 0.35kg | 0.35kg |
| 驱控方式 | 驱控一体 | |
| 本体重量 | 0.65kg | 0.65kg |
| 通讯协议 | EtherCAT | |
| 外形尺寸 | To be confirmed(官网提供 2D/3D 图纸下载) | |
| 参数 | ERGG(单型号整体参数) |
|---|---|
| 行程范围 | 0-26mm |
| 夹持力范围 | 10-25N |
| 夹持力精度 | ±5N |
| 开合定位精度 | ±0.02mm |
| 夹持速度范围 | ≤0.4s |
| 旋转速度范围 | ≥2r/s |
| 旋转额定扭矩 | 0.4 N·m |
| 旋转位置精度 | ±0.1° |
| 最大推荐负载 | 1kg |
| 本体重量 | 1.4kg |
| 工作电压 | 24V |
| 额定/最大电流 | 1A / 2A |
| 通讯协议 | TCP |
| IP 等级 | IP40 |
| 运行噪音 | <40dB |
| 驱动形式 | 驱控一体 |
| 使用环境 | 5~40℃,85% RH 以下 |
| 外形尺寸 | To be confirmed(官网提供 2D/3D 图纸下载) |
注:以上参数均引用 Jodell 官网公开数据(www.jodell-robotics.com),采集时间 2026-09-08。官网未公布的外形尺寸等字段标注 To be confirmed,不做推测;官网提供 2D/3D 图纸下载包,可按需索取。
按工件与精度,锁定 GR 型号
从夹持力、旋转精度与工位需求出发快速匹配。
小件旋盖 / 拧紧
瓶盖、小型螺纹件、轻量转向。
- ERG08-023 / 030(4–30N)
- ERG-HP16-023(8–23N)
中等负载旋转作业
较大螺纹件、姿态调整、装配转向。
- ERG32-150(40–100N,峰值扭矩 1 N·m)
- ERG32-150T(40–100N,峰值扭矩 1.5 N·m)
高精度角度定位
对旋转角度一致性要求高的工位。
- ERG-HP16 / HP20(±0.02°,零背隙)
双工位夹持 + 旋转
需要一次夹持两个工件并旋转。
- ERGG(双夹持,10–25N,TCP)
GR 在产线上做什么
一个执行器同时完成”夹持 + 旋转”的复合动作。
GR 适配 11 家协作机器人品牌
按品牌提供适配型号、法兰与接线参考、协议部署资料。
GR 选型常见问题
GR 旋转夹爪与 Jodell ERG 系列是什么关系?
CobotG GR 旋转夹爪由核心战略技术合作品牌 Jodell 的 ERG / ERG-HP / ERGG 系列提供技术支撑,过渡期页面标注 “Powered by Jodell”,参数直接引用官网公开数据。
GR 的旋转机构如何工作?
GR 在夹持动作之上集成旋转轴,支持无限旋转,ERG 系列旋转重复精度 ±0.5°,ERG-HP 高精度款达 ±0.02° 且零背隙,可在夹住工件的同时完成旋盖、拧紧与转向。
ERG-HP 高精度款与 ERG 标准款有什么区别?
ERG-HP 采用微米级旋转定位与零背隙设计,旋转重复定位精度 ±0.02°,通信为 EtherCAT;ERG 标准款旋转重复精度 ±0.5°,通信为 Modbus RTU(RS485)。
ERGG 双夹持旋转夹爪有什么特点?
ERGG 为双夹持电动旋转夹爪,夹持力 10–25N、行程 0–26mm、旋转额定扭矩 0.4N·m,通信协议 TCP,出货不含夹指。适合需要双工位夹持 + 旋转的应用。
GR 系列适合哪些应用?
适合拧紧、旋盖、转向、姿态调整等需要“夹持 + 旋转”复合动作的任务,例如瓶盖拧紧、螺纹件装配、工件转向等。