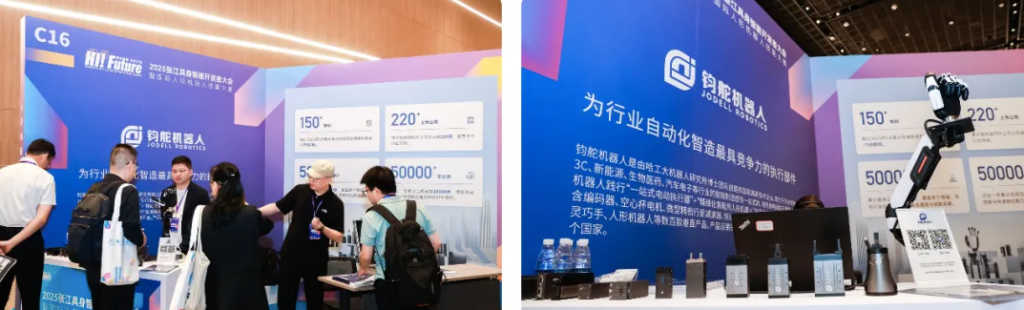
苏州钧舵机器人有限公司2025年大事记专题报道
2025年,苏州钧舵机器人有限公司在技术研发领域取得丰硕成果,全年累计获得多项国家知识产权局授权的核心技术专利,涵盖了夹持装置、吸附装置、致动器等多个关键领域,展现了公司在电伺服执行部件领域的深厚技术积累。
* 提交表单后将会自动跳转到下载目录,如需技术支持,我们最快会在 1 小时内与您联系!
2025年,苏州钧舵机器人有限公司在技术研发领域取得丰硕成果,全年累计获得多项国家知识产权局授权的核心技术专利,涵盖了夹持装置、吸附装置、致动器等多个关键领域,展现了公司在电伺服执行部件领域的深厚技术积累。
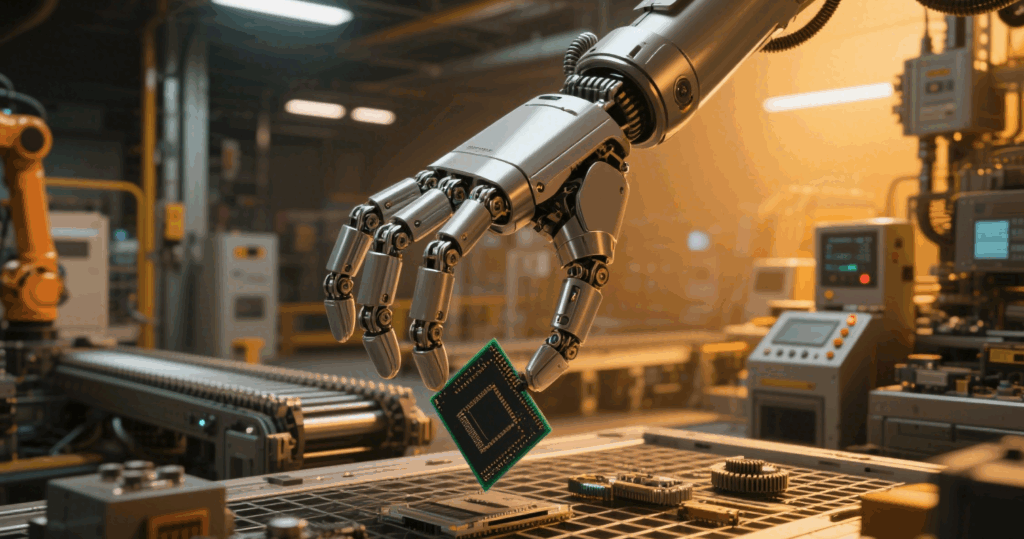
本文深入剖析工业级灵巧手技术,详述其从基础定义到复杂系统的进化历程,解析与传统工业夹爪的本质差异。通过拆解核心子系统,对比关键技术指标,呈现其技术优势。全面梳理在核电、航天、医疗等领域的应用案例,分析全球 TOP5 供应商技术路线及中国厂商破局点。提供选型指南,引入成本效益模型辅助决策,并展望以数字孪生、液态金属驱动为代表的未来趋势,为工业级灵巧手技术的理解、应用及产业发展提供全面参考。 第一章 技术解析 1.1 定义与进化历程 工业级灵巧手,作为机器人领域中模仿人类手部功能的高端末端执行器,旨在实现高度灵活、精准且适应多样化任务的操作能力。其发展历程见证了从基础概念到复杂工程系统的逐步演进。 早期的 Stanford/JPL 手开启了现代灵巧手研发的先河。在 20 世纪 60 – 70 年代,Stanford Research Institute(现 SRI

电动旋转夹爪(Electric Rotary Gripper)是一种结合了夹持与旋转功能的自动化末端执行器(End Effector),广泛应用于工业机器人、自动化生产线和精密装配领域。它通过电机驱动实现精准的抓取和旋转动作,适用于需要高精度、高灵活性的自动化任务。