科研教育
机器人灵巧操作研究
客户:国内Top10高校机器人实验室
智能仿生五指灵巧手作为科研平台,支持ROS、深度强化学习、遥操作等前沿研究,助力发表顶会论文。
12
主动自由度
ROS1/2
全支持
10+
顶会论文
20+
高校使用
项目背景
客户痛点与挑战
机器人灵巧操作是机器人领域的前沿方向,需要高自由度的灵巧手作为研究平台。进口灵巧手价格昂贵(数十万一台),售后和技术支持困难;国内缺少成熟的商用灵巧手产品。该高校实验室需要一款性价比高、接口开放、支持ROS、提供完善SDK的灵巧手,用于灵巧操作、强化学习、手眼协调等方向的研究。
接口开放
科研需要开放的控制接口和SDK,能够获取底层传感器数据、发送底层控制指令。
ROS支持
机器人科研普遍使用ROS,需要原生支持ROS1/ROS2,提供URDF和仿真模型。
高自由度
需要五指灵巧手,自由度足够多,能实现人手级别的灵巧操作。
教学支持
除了硬件,还需要完善的文档、示例代码和教学资源,方便学生快速上手。
解决方案
钧舵方案
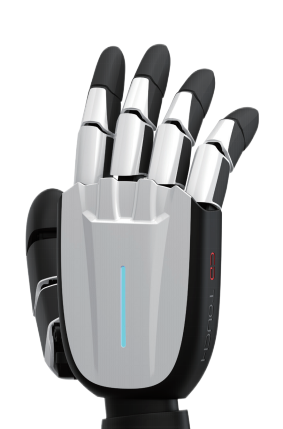
钧舵为该实验室提供智能仿生五指灵巧手科研版:1)12个主动自由度,仿人手结构,每个手指集成位置传感器和力传感器;2)完全开放的SDK,支持C++/Python,可读取所有传感器数据、发送位置/力控制指令;3)原生支持ROS1 Noetic和ROS2 Foxy/Humble,提供URDF模型、MoveIt配置包、Gazebo仿真模型;4)提供详细的开发文档、API手册、示例代码(从基础控制到强化学习训练);5)支持遥操作、力位混合控制、阻抗控制等多种控制模式;6)专门的科研技术支持群,快速响应研究中的问题。
使用产品
项目成果
客户价值
10+
顶会论文
基于该灵巧手发表ICRA、IROS等顶会论文10余篇
开源
SDK开放
完善的SDK和ROS支持,学生快速上手
20+
高校采用
已有20+高校和科研院所采用钧舵灵巧手
5+
研究方向
支撑灵巧操作、强化学习、遥操作等5+研究方向
"钧舵灵巧手是我们用过的性价比最高、支持最好的商用灵巧手。SDK开放程度高,ROS支持完善,文档详细,学生很快就能上手做实验。技术支持响应也很快,遇到问题当天就能得到回复,非常适合科研使用。"
某高校 机器人实验室教授