12
主动自由度
0.1N
力控精度
200Hz
控制频率
5指
仿人设计
核心优势
为什么选择钧舵灵巧手
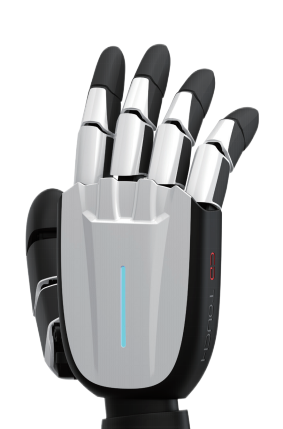
仿人五指设计
完全仿人五指结构,12个主动自由度,可实现与人类手部相似的各种抓取姿态和操作动作,适应复杂多样的任务需求。
高精度力控
指尖集成多维力传感器,力控精度达0.1N,可实现对鸡蛋、纸杯等易碎物品的轻柔抓取,也可完成精密装配作业。
触觉感知
指尖配备高密度触觉传感器阵列,可感知接触位置、压力大小和滑动趋势,实现智能抓取和灵巧操作。
易于集成
支持EtherCAT、CAN、RS485等多种通讯方式,提供ROS驱动包,可快速与各类机械臂和机器人平台集成。
高可靠性
工业级设计,核心部件采用进口元器件,经过严格的可靠性测试,平均无故障工作时间长,适合科研和工业场景长期使用。
开源SDK
提供完整的SDK开发包和丰富的API接口,支持Python、C++等多种编程语言,方便二次开发和算法研究。
技术规格
产品参数
| 自由度 | 12个主动自由度(拇指2个,其余四指各2个,手掌2个耦合自由度) |
| 最大夹持力 | 指尖20N,指根30N |
| 力控精度 | ±0.1N(指尖) |
| 关节位置精度 | ±0.1° |
| 最大开合角度 | 拇指120°,其余手指90° |
| 手指运动速度 | 最大300°/s |
| 通讯接口 | EtherCAT、CAN、RS485、以太网 |
| 供电电压 | DC 24V |
| 重量 | 约650g |
| 防护等级 | IP40 |
| 工作温度 | 0~40°C |
应用领域
典型应用场景
科研教育
机器人抓取、操作算法研究,教学实验平台
医疗机器人
手术机器人、康复机器人、护理机器人
工业装配
精密装配、柔性制造、异形件抓取
服务机器人
人形机器人、家政服务、迎宾导览