产品概述
协作机器人最佳搭档
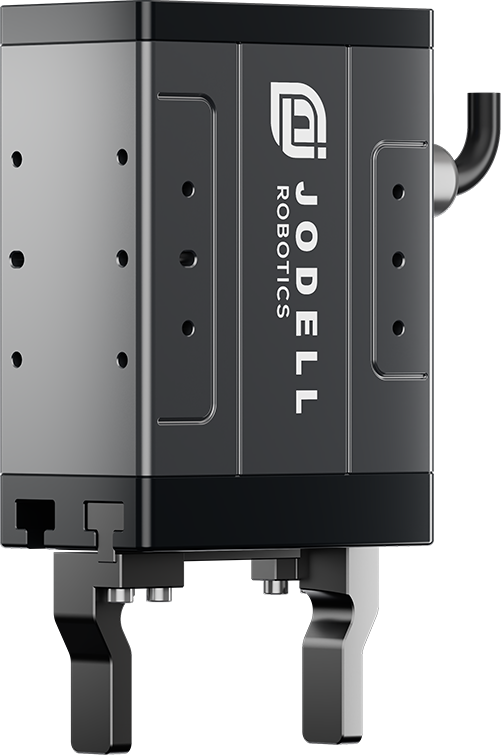
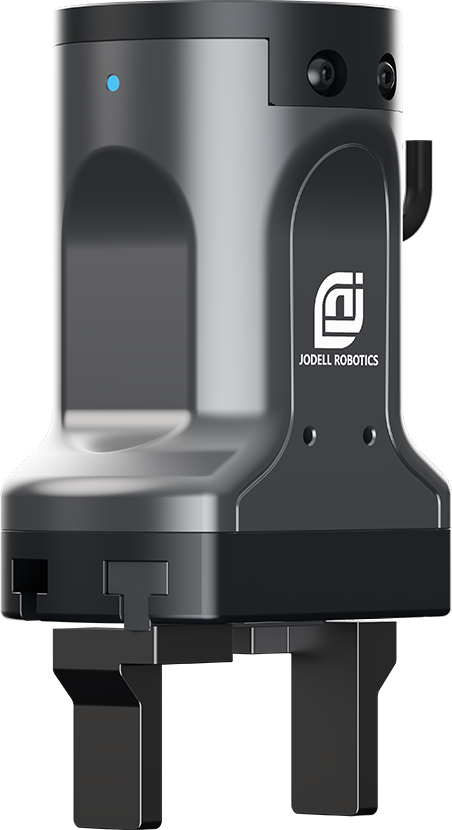
RG系列机器人电动夹爪采用专为协作机器人优化的设计,外形圆润无尖锐边角,确保人机协作安全。标准ISO 9409-1-50-4-M6机器人法兰安装接口,可直接安装于主流协作机器人末端,无需额外转接板。
夹爪内置控制器,支持机器人IO直接控制,也支持Modbus RTU通讯,无需额外控制器,接线简单。提供URCap插件,UR机器人可直接在示教器上图形化编程,零代码配置。产品广泛应用于机床上下料、搬运码垛、装配、教学科研等协作机器人应用场景。
即插
即用
主流
机器人适配
URCap
图形编程
核心特性
产品核心优势
即插即用
标准机器人法兰,内置控制器,无需额外驱动,安装接线后即可使用。
广泛适配
适配UR、JAKA、DOBOT、AUBO、Han's等主流协作机器人品牌。
简单编程
提供URCap插件,图形化编程界面,无需复杂代码,快速上手。
协作安全
圆润外形无尖角,力控夹持,碰到人自动停止,满足协作安全要求。
力控可调
夹持力连续可调,从几牛到上百牛,适配不同软硬工件。
状态指示
LED状态指示灯,直观显示夹爪开合状态和故障信息,调试方便。
技术参数
规格参数
| 参数 | RG-20 | RG-80 | RG-200 |
| 额定夹持力 | 5-20N | 20-80N | 50-200N |
| 行程(单侧) | 10mm | 20mm | 40mm |
| 重复定位精度 | ±0.03mm | ±0.03mm | ±0.05mm |
| 安装法兰 | ISO 50 | ||
| 本体重量 | 450g | 700g | 1.2kg |
| 控制方式 | IO/Modbus | ||
| 适配机器人 | UR3/5/e系列 | UR5/10/JAKA Zu5 | UR10/16/AUBO i10 |
应用领域
典型应用场景
机床上下料
CNC加工工件取放
搬运码垛
工件搬运、码垛
装配应用
零件抓取组装
教学科研
机器人教学、科研实验
相关产品